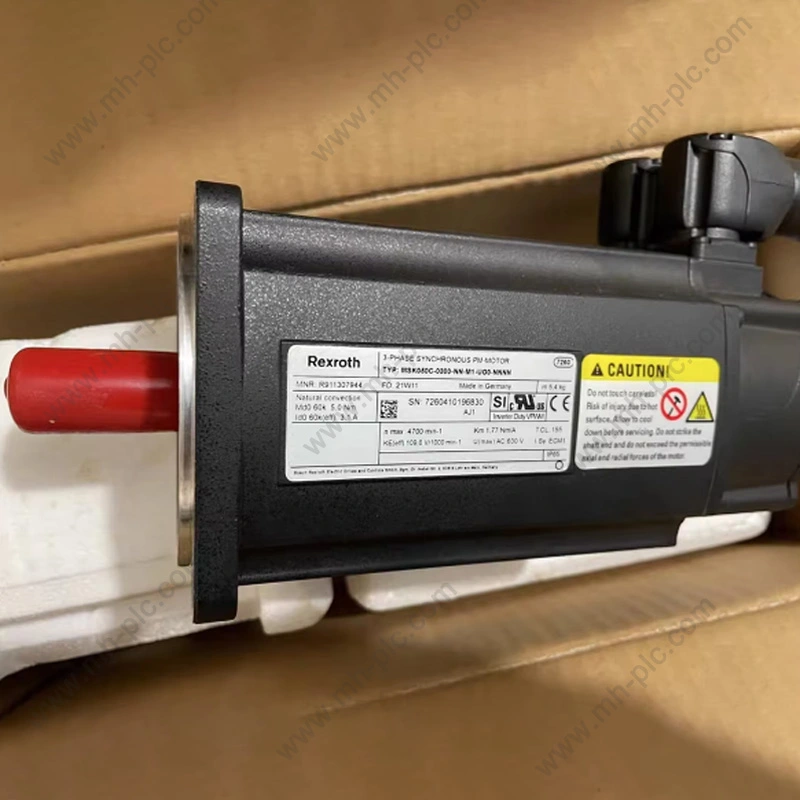
Servo Rexrothproduk biasanya dipertimbangkan untuk mesin perindustrian yang memerlukan kelajuan terkawal, kedudukan berulang, prestasi tork responsif dan gerakan yang diselaraskan. Bagi pembeli antarabangsa, bagaimanapun, memilih produk yang betul bukan hanya soal memilih motor servo dengan penarafan kuasa yang sesuai. Aplikasi lengkap mungkin juga bergantung pada tork berterusan dan puncak, kelajuan operasi, jenis maklum balas, brek pegangan, dimensi mekanikal, keserasian pengawal, antara muka komunikasi, dan hubungan antara motor dan sistem pemacunya yang sepadan. Penjanaan produk juga boleh berbeza dalam butiran mekanikal dan elektrik, menjadikan nombor model yang tepat amat penting untuk projek penggantian dan penyelenggaraan.
Jadual Kandungan
Klik mana-mana topik untuk melompat terus ke bahagian tersebut.
- 1. Mengapa Pemilihan Servo Diikat Erat dengan Mesin?
- 2. Bagaimanakah Paksi Servo Mencipta Pergerakan Terkawal?
- 3. Komponen manakah yang perlu dipadankan bersama?
- 4. Bagaimanakah Tork, Kelajuan dan Inersia Membentuk Pemilihan Produk?
- 5. Mengapa Jenis Maklum Balas Penting dalam Aplikasi Servo?
- 6. Apakah Peranan Pemacu Servo Main dalam Prestasi Pergerakan?
- 7. Bagaimanakah Brek, Penyambung dan Antara Muka Mekanikal Mempengaruhi Pemilihan?
- 8. Bagaimanakah Penjanaan Produk Servo yang Berbeza Harus Dinilai?
- 9. Aplikasi Perindustrian Mana Yang Memerlukan Gerakan Respons Tinggi?
- 10. Apakah yang Perlu Diperiksa Pembeli Sebelum Memesan Penggantian?
- 11. Bagaimanakah Pembekal Boleh Membantu Dengan Penyumberan Berasaskan Model?
- 12. Apakah Kesilapan Perolehan Biasa yang Perlu Dielakkan?
- 13. Maklumat Apakah yang Perlu Disertakan oleh Spesifikasi Profesional?
- 14. Soalan Lazim
Mengapa Pemilihan Servo Diikat Erat dengan Mesin?
Motor servo tidak beroperasi secara berasingan. Kesesuaiannya ditentukan oleh apa yang mesin memintanya lakukan, berapa cepat ia mesti bertindak balas, berapa kerap ia memecut dan menyahpecutan, dan seberapa tepat ia mesti mengikut trajektori yang diperintahkan.
Pertimbangkan mesin pembungkusan. Satu paksi boleh menggerakkan produk ke dalam kedudukan, satu lagi mungkin mengawal mekanisme pengedap, dan yang ketiga boleh menyegerakkan pergerakan bahan dengan proses pemotongan. Setiap paksi boleh mempunyai beban, julat kelajuan, inersia dan profil pecutan yang berbeza.
Alat mesin mencipta set keperluan yang berbeza. Paksi suapannya mungkin memerlukan kedudukan yang boleh berulang dan pergerakan terkawal dalam tempoh operasi yang panjang. Robot mungkin mengutamakan perubahan pantas dalam arah dan gerakan berbilang paksi yang diselaraskan. Sistem pengendalian bahan mungkin memerlukan pecutan pantas, pemberhentian terkawal dan operasi yang boleh dipercayai di bawah muatan berubah-ubah.
Contoh-contoh ini menunjukkan mengapa produk servo harus dipilih daripada keperluan gerakan mesin dan bukannya daripada julat kuasa katalog sahaja.
Mentakrifkan kelajuan, pecutan, nyahpecutan, jarak perjalanan, masa kitaran dan kekerapan pergerakan berulang.
Menentukan tork berterusan, tork puncak, inersia, geseran, beban graviti, dan daya proses luaran.
Mentakrifkan kedudukan yang diperlukan, kelajuan, tork, kebolehulangan dan prestasi penyelesaian.
Memerlukan padanan motor, pemacu, maklum balas, pengawal, komunikasi, penyambung dan antara muka mekanikal.
Mengapa beban purata tidak mencukupi
Banyak mesin mempunyai perbezaan besar antara keadaan operasi purata dan puncak. Paksi kedudukan mungkin menghabiskan sebahagian besar masanya untuk menahan atau bergerak perlahan tetapi masih memerlukan tork yang besar untuk pecutan pantas.
Begitu juga, paksi menegak boleh mempunyai beban graviti berterusan walaupun kelajuan perjalanan puratanya rendah.
Mengapa masa kitaran mengubah pemilihan
Pecutan dan nyahpecutan yang kerap menyebabkan lebih banyak permintaan pada motor dan pemacu daripada mesin yang beroperasi secara berterusan pada kelajuan yang stabil.
Kelakuan terma motor juga bergantung pada kitaran lengkap. Tork puncak berulang boleh menghasilkan keadaan terma yang berbeza daripada satu peristiwa pecutan pendek diikuti dengan tempoh melahu yang panjang.
Mengapa mekanik mempengaruhi prestasi elektronik
Pengawal servo boleh menjadi sangat responsif, tetapi ketepatan mesin juga dipengaruhi oleh tindak balas, fleksibiliti gandingan, regangan tali pinggang, ketepatan skru, kekakuan struktur, keadaan galas dan penjajaran.
Atas sebab ini, pemilihan servo yang baik harus disertakan dengan penilaian mekanikal.
Bagaimanakah Paksi Servo Mencipta Pergerakan Terkawal?
Paksi servo biasa menggabungkan penukaran kuasa, kawalan masa nyata, maklum balas motor dan arahan peringkat mesin.
Pengawal gerakan mentakrifkan pergerakan sasaran. Pemacu menukar arahan kepada arus dan voltan motor. Motor mencipta tork. Peranti maklum balas melaporkan gerakan sebenar. Gelung kawalan kemudian membandingkan prestasi sebenar dengan arahan dan membuat pembetulan.
Perintah kedudukan
Pengawal mesin boleh menentukan kedudukan sasaran atau trajektori. Dalam aplikasi pengindeksan mudah, sasaran boleh menjadi kedudukan tetap. Dalam sistem yang diselaraskan, arahan boleh berubah secara berterusan mengikut profil gerakan.
Kawalan kelajuan
Sistem boleh menggunakan isyarat maklum balas untuk menentukan kelajuan sebenar. Jika motor menjadi perlahan di bawah beban yang tidak dijangka, pemacu boleh meningkatkan arus yang menghasilkan tork yang diperlukan untuk mengimbangi.
Kawalan semasa
Gelung semasa beroperasi pada kelajuan yang lebih tinggi daripada gelung kedudukan luar. Tujuannya adalah untuk mengawal arus motor supaya tork dapat dikawal dengan cepat.
Pembetulan kedudukan
Apabila kedudukan sebenar berbeza daripada kedudukan yang diperintahkan, sistem kawalan menentukan pembetulan yang diperlukan. Penalaan yang betul adalah perlu kerana sistem yang terlalu agresif boleh mencipta ayunan, manakala sistem yang kurang responsif boleh meningkatkan ralat berikutan.
| Lapisan Kawalan | Tujuan Utama | Keprihatinan Biasa |
|---|---|---|
| Gelung kedudukan | Menjejaki kedudukan yang diperintahkan | Ketepatan, ralat berikut, penyelesaian |
| Gelung kelajuan | Mengawal kelajuan motor | Kestabilan kelajuan dan tindak balas gangguan |
| Gelung semasa | Mengawal arus dan tork motor | Sambutan dinamik dan had semasa |
| Peringkat kuasa | Membekalkan kuasa elektrik kepada motor | Voltan, arus, pensuisan, kelakuan terma |
Mengapa kawalan gelung tertutup penting
Tanpa maklum balas, pengawal tidak boleh menentukan secara langsung sama ada motor benar-benar mencapai kedudukan atau kelajuan yang diarahkan. Kawalan gelung tertutup membolehkan sistem mengesan penyelewengan dan bertindak balas.
Ini amat berguna apabila beban mesin berubah semasa operasi.
Mengapa penalaan mesti mencerminkan mesin
Mekanisme gandingan langsung yang tegar boleh bertolak ansur dengan tetapan kawalan yang berbeza daripada paksi dipacu tali pinggang yang fleksibel. Beban inersia yang besar juga berkelakuan berbeza daripada gerabak bergerak ringan.
Oleh itu, penalaan servo hendaklah dilakukan selepas konfigurasi mekanikal diwujudkan.
Penyelarasan gerakan
Dalam mesin berbilang paksi, setiap gelung servo tempatan mengendalikan motornya sendiri manakala pengawal gerakan menyelaras trajektori keseluruhan.
Kualiti penyegerakan bergantung pada prestasi pengawal, pemasaan komunikasi, tindak balas pemacu dan ketekalan mekanikal antara paksi.
Komponen manakah yang perlu dipadankan bersama?
Paksi servo yang lengkap biasanya mengandungi berbilang komponen yang mesti berfungsi sebagai set yang diselaraskan.
Motor
Motor menyediakan tork mekanikal. Parameter penting termasuk tork dinilai, tork puncak, kelajuan dinilai, kelajuan maksimum, jenis maklum balas, dimensi pelekap, dimensi aci dan brek pegangan pilihan.
memandu
Pemacu mengawal arus motor dan menerima maklumat maklum balas. Julat semasa, kelas voltan, fungsi kawalan, antara muka pengekod, pilihan komunikasi dan dimensi pemasangan mekanikal perlu sepadan dengan motor dan pengawal.
Peranti maklum balas
Pengekod atau penyelesai memberitahu pemacu apa yang sebenarnya dilakukan oleh motor. Pemacu mesti memahami teknologi maklum balas dan antara muka elektrik.
Pengawal gerakan
Pengawal gerakan menjana trajektori dan menyelaraskan paksi. Bergantung pada mesin, ini boleh menjadi PLC dengan fungsi gerakan, kawalan CNC, pengawal robot, atau platform automasi lain.
Penghantaran mekanikal
Kotak gear, gandingan, skru bola, tali pinggang, rak, takal dan mekanisme lain menentukan cara gerakan motor diterjemahkan ke dalam pergerakan mesin.
| Bahagian Sistem | Fungsi Utama | Titik Keserasian Penting |
|---|---|---|
| Motor servo | Menghasilkan tork mekanikal | Tork, kelajuan, maklum balas, pemasangan |
| Pemacu servo | Mengawal keluaran elektrik | Penarafan motor, maklum balas, voltan, arus |
| Pengekod atau penyelesai | Menyediakan maklum balas gerakan | Antara muka, resolusi, komunikasi |
| Pengawal gerakan | Menghasilkan arahan gerakan | Keserasian rangkaian dan kawalan |
| Penghantaran mekanikal | Memindahkan pergerakan ke mesin | Nisbah, tindak balas, kekakuan, dimensi |
Gandingan pemanduan motor
Motor servo dan pemacu sering direka bentuk sebagai gabungan yang serasi. Ini boleh memudahkan pentauliahan kerana pemacu boleh mengandungi data motor yang mantap dan tetapan maklum balas yang serasi.
Untuk projek penggantian, mengekalkan perhubungan pemacu motor asal boleh menjadi sangat berguna apabila pengawal mesin dan sistem mekanikal kekal tidak berubah.
Komunikasi pemacu pengawal
Pengawal dan pemacu perlu bertukar-tukar arahan gerakan dan maklumat status. Seni bina komunikasi yang diperlukan harus dikenal pasti sebelum peralatan dipilih.
Mengapa aksesori penting
Kabel kuasa, kabel maklum balas, penyambung, komponen brek dan aksesori pelekap semuanya boleh mempengaruhi pemasangan yang berjaya.
Bahagian ini harus diperiksa sebagai sebahagian daripada konfigurasi lengkap dan bukannya dianggap sebagai tambahan yang tidak berkaitan.
Bagaimanakah Tork, Kelajuan dan Inersia Membentuk Pemilihan Produk?
Tork dan kelajuan membentuk asas pemilihan motor. Inersia, masa pecutan dan kitaran tugas kemudian menentukan sama ada motor yang dipilih boleh melakukan gerakan yang diperlukan.
Tork berterusan
Tork berterusan mewakili daya kilas yang boleh dibekalkan ke atas operasi yang berterusan di bawah keadaan terma yang ditetapkan.
Ia harus dibandingkan dengan bahagian berterusan sebenar kitaran tugas mesin.
Puncak tork
Tork puncak menyokong peristiwa jangka pendek seperti pecutan, pembalikan pantas atau gangguan proses.
Tempoh puncak dan kekerapan ia berlaku kedua-duanya penting.
Julat kelajuan
Motor perlu beroperasi dalam julat kelajuan yang diperlukan oleh mesin. Kelajuan maksimum yang tinggi hanya berguna apabila mekanik mesin dan sistem kawalan boleh menggunakannya dengan selamat.
Beban inersia
Inersia mengukur rintangan kepada perubahan dalam kelajuan putaran. Lebih inersia memerlukan lebih banyak tork apabila memecut atau menyahpecutan.
Jika kotak gear digunakan, inersia beban yang dipantulkan kepada motor berubah dengan nisbah penghantaran.
Beban graviti
Kapak menegak adalah kes khas. Graviti mencipta permintaan tork yang berterusan dan mungkin juga memerlukan brek penahan.
| Parameter | Soalan untuk Ditanya | Mengapa Ia Penting |
|---|---|---|
| Tork berterusan | Apakah daya kilas yang diperlukan semasa gerakan berterusan? | Menentukan kesesuaian haba |
| Puncak tork | Apakah tork jangka pendek tertinggi? | Menentukan keupayaan pecutan dan gangguan |
| Kelajuan | Apakah kelajuan operasi minimum dan maksimum? | Mentakrifkan julat kendalian motor |
| Inersia | Berapakah jisim putaran yang mesti dipercepatkan? | Mempengaruhi tork dan penalaan |
| Masa kitaran | Berapa kerapkah paksi mengulangi gerakannya? | Mempengaruhi keperluan terma dan dinamik |
Kenapa tork RMS boleh penting
Untuk mesin kitaran, motor tidak mengalami tork yang sama secara berterusan. Ia mungkin memecut dengan tork tinggi, bergerak dengan tork sederhana, menyahpecut, dan kemudian kekal melahu.
Tork RMS memberikan gambaran berguna bagi permintaan terma sepanjang kitaran.
Tork pecutan
Hubungan mekanikal yang dipermudahkan ialah:
Tork Pecutan = Inersia × Pecutan Sudut
Hubungan ini menggambarkan mengapa mesin dengan inersia tinggi dan pecutan agresif boleh memerlukan tork motor puncak yang besar walaupun beban keadaan mantapnya agak sederhana.
Nisbah penghantaran
Kotak gear boleh meningkatkan tork keluaran sambil mengurangkan inersia pantulan sisi motor. Oleh itu, pemilihan sebenar harus mempertimbangkan kedua-dua transmisi motor dan mekanikal.
Daya proses luaran
Memotong, menekan, menegang, mengapit, belitan dan operasi lain boleh mencipta daya luaran yang menambah kepada keperluan tork motor.
- Tentukan pergerakan:Wujudkan perjalanan, kelajuan, pecutan, nyahpecutan dan masa kitaran.
- Tentukan beban:Kenal pasti jisim, inersia, geseran, graviti, dan daya proses luaran.
- Semak penghantaran:Rekod nisbah kotak gear, pic skru, nisbah tali pinggang atau perhubungan mekanikal lain.
- Kira tork:Tentukan keperluan berterusan, pecutan dan puncak.
- Semak kelajuan:Sahkan bahawa julat pengendalian yang diperlukan berada dalam julat yang ditentukan oleh motor.
- Semak duti terma:Nilaikan kitaran berulang penuh dan bukannya satu titik operasi.
Mengapa Jenis Maklum Balas Penting dalam Aplikasi Servo?
Maklum balas memberikan maklumat yang diperlukan untuk menutup gelung kawalan gerakan. Teknologi maklum balas yang berbeza menawarkan gabungan resolusi, maklumat kedudukan, kekukuhan dan antara muka elektrik yang berbeza.
Pengekod tambahan
Pengekod tambahan menjana isyarat nadi semasa aci motor berputar. Sistem kawalan menggunakan denyutan ini untuk menentukan pergerakan dan arah.
Ia sesuai untuk banyak aplikasi di mana prosedur rujukan boleh diterima selepas permulaan.
Pengekod mutlak
Pengekod mutlak menyediakan maklumat kedudukan yang ditentukan. Bergantung pada reka bentuk, ini membolehkan sistem mengenal pasti kedudukan aci secara lebih langsung selepas pemulihan kuasa.
Ini boleh berguna dalam mesin di mana maklumat kedudukan penting serta-merta selepas permulaan.
Maklum balas penyelesai
Penyelesai menggunakan prinsip elektromagnet untuk menentukan kedudukan sudut dan boleh sesuai untuk persekitaran yang menuntut di mana keteguhan adalah penting.
Resolusi
Resolusi maklum balas menunjukkan bagaimana pergerakan aci halus boleh diukur. Resolusi yang lebih tinggi boleh menyokong kawalan yang lebih baik, tetapi ia tidak secara automatik menghapuskan ketidaktepatan mekanikal.
| Jenis Maklum Balas | Ciri Asas | Pertimbangan Pemilihan |
|---|---|---|
| Pengekod tambahan | Maklumat pergerakan relatif berasaskan nadi | Kedudukan rujukan dan antara muka |
| Pengekod mutlak | Maklumat kedudukan aci yang ditentukan | Resolusi dan komunikasi |
| Penyelesai | Maklum balas kedudukan elektromagnet | Kekukuhan dan antara muka persekitaran |
Maklum balas dan ketepatan kedudukan
Ketepatan kedudukan bergantung pada lebih daripada resolusi pengekod. Tindak balas mekanikal, fleksibiliti gandingan, ketepatan skru bola, ketegaran bingkai, pengembangan haba dan penalaan pengawal semuanya boleh menyumbang kepada ralat mesin akhir.
Penghalaan kabel maklum balas
Kabel maklum balas beroperasi berhampiran kabel kuasa dan menukar elektronik dalam banyak mesin. Perisai, pembumian, integriti penyambung dan penghalaan yang sesuai boleh membantu mengekalkan kualiti isyarat.
Mengapa keserasian maklum balas adalah penting semasa penggantian
Pemacu sedia ada mungkin dikonfigurasikan untuk teknologi maklum balas tertentu. Oleh itu, motor gantian dengan antara muka pengekod yang berbeza mungkin memerlukan pilihan pemacu atau maklum balas yang berbeza.
Apakah Peranan Pemacu Servo Main dalam Prestasi Pergerakan?
Pemacu servo ialah antara muka kuasa dan kawalan antara pengawal mesin dan motor. Ia menentukan seberapa cepat dan tepat motor boleh bertindak balas terhadap arahan yang berubah-ubah.
Penukaran kuasa
Pemacu menukar kuasa elektrik masuk kepada arus motor terkawal. Pensuisan semikonduktor mencipta output tiga fasa yang diperlukan mengikut algoritma kawalan.
Peraturan semasa
Peraturan semasa adalah penting kepada kawalan tork. Respons arus pantas membolehkan pemacu bertindak balas dengan cepat apabila beban mesin berubah.
Pemprosesan maklum balas
Pemacu mentafsirkan data pengekod atau penyelesai dan menggabungkan maklumat tersebut dengan gerakan yang diperintahkan untuk mengira pembetulan.
Perlindungan
Pemacu biasanya memantau arus, voltan, suhu dan keadaan operasi dalaman yang lain. Respons perlindungan boleh termasuk penggera, pengehadan semasa, hentian terkawal atau penutupan bergantung pada kerosakan.
Komunikasi
Pemacu boleh berkomunikasi dengan PLC, CNC, pengawal gerakan, HMI, atau sistem penyeliaan melalui rangkaian industri tertentu.
| Fungsi Pemacu | Tujuan | Kesan Aplikasi |
|---|---|---|
| Kawalan semasa | Mengawal arus motor | Tindak balas tork |
| Kawalan kelajuan | Mengekalkan kelajuan yang diperintahkan | Kestabilan kelajuan |
| Kawalan kedudukan | Menjejaki kedudukan yang diperintahkan | Ketepatan kedudukan dan penyelesaian |
| Pemprosesan maklum balas | Membaca gerakan sebenar | Pembetulan gelung tertutup |
| Perlindungan | Memantau keadaan operasi | Tindak balas kerosakan dan perlindungan peralatan |
| Komunikasi | Pertukaran data kawalan dan diagnostik | PLC dan integrasi mesin |
Mengapa saiz pemacu berbeza mengikut aplikasi
Pemacu yang digunakan untuk paksi berputar berterusan mungkin tidak mempunyai keperluan yang sama seperti yang digunakan untuk pengindeksan pantas.
Pecutan yang kerap dan tork puncak yang tinggi boleh menuntut keupayaan arus jangka pendek yang lebih besar.
Data pemacu dan motor
Pemacu mungkin memerlukan parameter khusus motor untuk mencapai prestasi kawalan yang dimaksudkan.
Data motor yang salah boleh mengakibatkan kawalan tork yang lemah, arus yang tidak diperlukan atau tingkah laku pelindung yang salah.
Memandu keadaan terma
Suhu kabinet, kelegaan pelekap, frekuensi pensuisan, arus keluaran dan pengudaraan semuanya mempengaruhi suhu pemacu.
Oleh itu reka bentuk pemasangan hendaklah mengikut keperluan persekitaran dan terma yang ditetapkan pemacu.
Bagaimanakah Brek, Penyambung dan Antara Muka Mekanikal Mempengaruhi Pemilihan?
Banyak masalah penggantian berlaku pada antara muka dan bukannya pada penarafan motor teras. Motor boleh memadankan tork dan kelajuan yang diperlukan tetapi masih gagal untuk memuatkan mesin kerana perbezaan aci, bebibir, penyambung atau brek.
Memegang brek
Brek penahan boleh mengekalkan kedudukan motor pegun apabila tork elektrik ditanggalkan. Paksi menegak sering memerlukan fungsi ini.
Voltan brek, pendawaian, tingkah laku pelepas, dan jujukan pengawal harus diperiksa.
Dimensi aci
Diameter aci dan panjang aci mesti sepadan dengan gandingan, kotak gear, takal atau penghantaran mekanikal yang lain.
Dimensi bebibir
Pemasangan motor biasanya bergantung pada corak bebibir, jarak bolt, diameter pandu dan dimensi motor keseluruhan.
Susunan penyambung
Penyambung kuasa dan maklum balas boleh diletakkan secara berbeza antara keluarga model atau generasi produk. Orientasi penyambung juga boleh menjejaskan penghalaan kabel dan susun atur kabinet.
Susunan penyejukan
Sesetengah motor bergantung pada penyejukan semula jadi, manakala yang lain boleh menggunakan pengaturan penyejukan tambahan bergantung pada reka bentuk produk.
| Antara muka | Perkara yang Perlu Disahkan | Mengapa Ia Penting |
|---|---|---|
| Brek | Jenis brek dan voltan | Memegang dan mengawal keserasian |
| Aci | Diameter, panjang, alur kunci jika berkenaan | Gandingan mekanikal |
| Bebibir | Dimensi pemasangan dan juruterbang | Pemasangan fizikal |
| Penyambung kuasa | Jenis penyambung dan konfigurasi pin | Pemasangan elektrik |
| Penyambung maklum balas | Antara muka pengekod dan pendawaian | Operasi gelung tertutup |
| Menyejukkan | Kaedah penyejukan dan keperluan pemasangan | Prestasi terma |
Mengapa dimensi pelekap penting dalam projek gantian
Mesin perindustrian sering direka di sekitar titik pelekap tetap. Motor gantian dengan dimensi keseluruhan yang berbeza boleh memerlukan reka bentuk semula mekanikal walaupun penarafan elektrik boleh diterima.
Mengapa orientasi penyambung penting
Penghalaan kabel sering dikekang oleh penutup pelindung, pelindung mesin, komponen bergerak dan dinding kabinet. Oleh itu, orientasi penyambung boleh menjejaskan kepraktisan pemasangan.
Masa pelepasan brek
Untuk paksi menegak, pelepasan brek dan penjanaan tork motor perlu diselaraskan. Melepaskan brek terlalu awal atau menanggalkan tork motor sebelum brek dihidupkan boleh mengakibatkan pergerakan paksi yang tidak diingini.
Bagaimanakah Penjanaan Produk Servo yang Berbeza Harus Dinilai?
Peralatan automasi industri selalunya kekal dalam perkhidmatan selama bertahun-tahun. Akibatnya, jurutera dan pasukan penyelenggaraan mungkin perlu mendapatkan penjanaan produk yang lebih baharu dan mantap untuk mesin yang berbeza.
Keluarga produk yang berkaitan boleh berkongsi fungsi yang serupa sambil berbeza dalam dimensi, pilihan maklum balas, keserasian pemacu, seni bina komunikasi atau aksesori yang tersedia.
Keluarga motor yang ditubuhkan
Sistem automasi lama boleh terus beroperasi dengan pasti selama bertahun-tahun. Apabila penggantian diperlukan, nombor bahan asal memberikan maklumat berharga tentang konfigurasi yang dipasang.
Keluarga motor baru
Keluarga produk yang lebih baharu mungkin menyediakan dimensi perumahan yang berbeza, pilihan maklum balas, kaedah penyejukan atau ciri penyepaduan.
Produk ini boleh menjadi sangat sesuai untuk projek baharu sementara tidak semestinya merupakan pengganti mekanikal langsung untuk motor lama.
Mengapa kod model penting
Nombor model industri boleh mengekod maklumat konfigurasi penting. Perbezaan akhiran yang kecil mungkin membezakan maklum balas, brek, belitan, pelekap atau pilihan lain.
| Titik Perbandingan | Apa yang Perlu Disemak | Risiko Penggantian jika Diabaikan |
|---|---|---|
| Keluarga motor | Keluarga asal dan cadangan | Seni bina teknikal yang berbeza |
| Nombor model | Nombor bahan lengkap | Konfigurasi yang salah |
| Maklum balas | Pengekod atau spesifikasi penyelesai | Memandu ketidakserasian |
| Brek | Pilihan brek dan voltan | Mengawal atau menahan masalah |
| Melekap | Dimensi bebibir dan aci | Konflik pemasangan mekanikal |
| Dorong hubungan | Keluarga pemacu yang serasi | Gabungan sistem servo yang salah |
Penggantian tidak selalu bermaksud perkakasan yang sama
Model usang atau tidak tersedia mungkin perlu dinilai terhadap keluarga produk kemudian. Dalam keadaan itu, perbandingan harus meliputi ciri elektrik, mekanikal, maklum balas, perisian, kawalan dan komunikasi.
Apabila mengekalkan keluarga produk yang sama berguna
Apabila mesin mengandungi berbilang paksi daripada platform yang sama, mengekalkan ekosistem yang sama boleh memudahkan pengurusan konfigurasi dan alat ganti.
Apabila keluarga yang berbeza mungkin sesuai
Mesin yang lebih baharu atau peningkatan sistem kawalan utama mungkin memberi peluang untuk menggunakan platform servo yang berbeza. Ini harus dianggap sebagai keputusan kejuruteraan sistem dan bukannya penggantian produk yang mudah.
Aplikasi Perindustrian Mana Yang Memerlukan Gerakan Respons Tinggi?
Sistem servo amat relevan apabila mesin memerlukan gerakan berulang, pecutan tinggi, paksi yang diselaraskan atau kedudukan yang tepat.
Pengindeksan, penyuapan filem, pemotongan, pengedap, pengisian dan pengendalian produk yang disegerakkan.
Suapan paksi, kedudukan, pergerakan yang diselaraskan, dan kawalan mekanikal ketepatan.
Pergerakan berbilang paksi yang memerlukan kelajuan, kedudukan dan tindak balas tork yang diselaraskan.
Penyegerakan penggelek, pendaftaran, penggulungan, pemotongan dan pergerakan berkaitan ketegangan.
Kedudukan boleh berulang untuk memasukkan, mengikat, mendispens, menekan dan pemeriksaan.
Pengindeksan, sistem pemindahan, pengangkatan, pilih-dan-tempat, dan kedudukan automatik.
Pembungkusan
Mesin pembungkusan selalunya bergantung pada masa yang tepat. Sesuatu produk mesti tiba di lokasi yang betul manakala paksi lain melakukan pemotongan atau pengedap.
Sistem servo membantu menyelaraskan tindakan ini melalui arahan gerakan yang disegerakkan.
Alatan mesin
Alat mesin boleh memerlukan pergerakan suapan yang tepat dan kedudukan boleh berulang. Kapak servo boleh memacu skru bola, meja putar atau mekanisme kedudukan lain.
Robotik
Sistem robot bergantung pada berbilang paksi yang bergerak bersama mengikut trajektori yang dirancang. Pengawal mengendalikan koordinasi keseluruhan manakala setiap pemacu servo mengawal motor tempatannya.
Mencetak dan menukar
Mencetak dan menukar peralatan sering memerlukan hubungan yang tepat antara penggelek dan bahagian pemprosesan. Perbezaan kelajuan boleh menjejaskan pendaftaran dan pengendalian bahan.
Automasi pemasangan
Mesin pemasangan kerap mengulangi pergerakan pendek pada frekuensi tinggi. Oleh itu, pecutan, nyahpecutan, kedudukan dan tindak balas tork yang konsisten boleh menjadi penting.
Pengendalian bahan
Peralatan pengendalian automatik boleh memerlukan pergerakan pantas diikuti dengan berhenti terkawal. Beban juga mungkin berbeza dari satu kitaran ke yang lain.
| Permohonan | Keperluan Pergerakan Biasa | Kawasan Pemilihan Penting |
|---|---|---|
| Pembungkusan | Pengindeksan dan penyegerakan | Kawalan kedudukan dan komunikasi |
| Alatan mesin | Pergerakan suapan yang tepat | Maklum balas dan tindak balas dinamik |
| Robotik | Trajektori berbilang paksi | Penyegerakan dan kawalan kedudukan |
| Mencetak | Penyegerakan roller | Peraturan kelajuan dan koordinasi |
| Perhimpunan | Pergerakan pantas berulang | Kelakuan pecutan dan menetap |
| Pengendalian bahan | Pemindahan pantas dan perhentian terkawal | Tork, inersia, brek |
Aplikasi menentukan keutamaan teknikal. Paksi pembungkusan berkelajuan tinggi memerlukan tindak balas pantas, manakala paksi pemindahan berat boleh memberi penekanan yang lebih besar pada pengendalian tork dan inersia puncak.
Apakah yang Perlu Diperiksa Pembeli Sebelum Memesan Penggantian?
Projek penggantian selalunya lebih menuntut daripada penyumberan peralatan baharu kerana produk baharu mesti sesuai dengan mesin sedia ada dan seni bina kawalan.
Semak nombor model lengkap
Nombor bahan penuh biasanya lebih berguna daripada nama produk yang dipendekkan. Ia membantu membezakan voltan, maklum balas, brek, belitan atau konfigurasi mekanikal yang diperlukan.
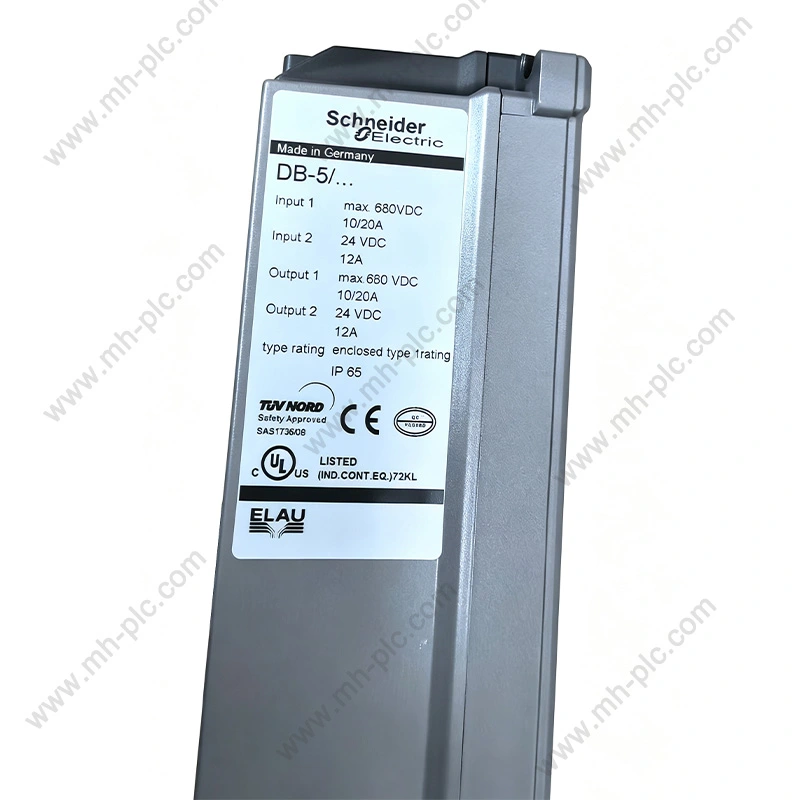
Periksa papan nama motor
Rekod kuasa, tork, kelajuan, arus, voltan, maklumat maklum balas, maklumat brek dan nombor model yang lengkap.
Semak pemacu sedia ada
Sahkan model pemacu, penilaian semasa, voltan bekalan, platform kawalan, antara muka maklum balas, pilihan komunikasi dan aksesori yang dipasang.
Periksa pengawal
Kenal pasti PLC, CNC, pengawal robot atau pengawal gerakan dan tentukan cara ia berkomunikasi dengan pemacu sedia ada.
Semak antara muka mekanikal
Ukur dimensi aci, dimensi bebibir, corak bolt, dimensi pandu dan ruang pemasangan yang tersedia.
Periksa kabel
Kabel kuasa dan kabel maklum balas hendaklah disahkan untuk jenis penyambung, panjang, penghalaan, perisai dan penetapan pin jika berkenaan.
| Cek Penggantian | Maklumat Diperlukan | Sebab |
|---|---|---|
| Model motor | Nombor bahan lengkap | Mengenal pasti konfigurasi yang tepat |
| Model memandu | Model dan pilihan lengkap | Mengesahkan keserasian kawalan |
| Maklum balas | Maklumat pengekod atau penyelesai | Memastikan keserasian gelung tertutup |
| Brek | Pilihan brek dan voltan | Menyokong operasi pegangan yang betul |
| Kesesuaian mekanikal | Aci, bebibir, dimensi | Mengesahkan pemasangan fizikal |
| Komunikasi | PLC atau antara muka pengawal | Mengekalkan integrasi mesin |
Mengapa gambar boleh membantu
Gambar papan nama boleh memudahkan pengenalan model, terutamanya apabila kod yang dicetak panjang atau mengandungi beberapa segmen konfigurasi.
Foto penyambung dan susunan pelekap juga boleh membantu mengenal pasti perbezaan mekanikal dan elektrik.
Mengapa aplikasi asal perlu diterangkan
Mengetahui bahawa motor digunakan pada barisan pembungkusan, alat mesin, robot atau penghantar menyediakan konteks untuk tork, kelajuan, brek dan keperluan kawalan.
Mengapa penggantian tidak harus berdasarkan penampilan
Dua motor servo boleh kelihatan serupa semasa mempunyai sistem maklum balas yang berbeza, dimensi aci, konfigurasi pelekap atau keserasian pemacu.
- Rekod model yang dipasang:Tangkap nombor model motor dan pemacu yang lengkap.
- Rekod penilaian teknikal:Sahkan voltan, arus, tork, kuasa dan kelajuan.
- Kenal pasti maklum balas:Rakam jenis pengekod atau penyelesai dan antara muka.
- Periksa konfigurasi brek:Sahkan sama ada brek penahan dipasang.
- Sahkan dimensi:Bandingkan aci, bebibir, pelekap dan dimensi keseluruhan.
- Sahkan komunikasi:Semak keserasian PLC, CNC atau pengawal gerakan.
- Semak permohonan:Terangkan keperluan tugas dan gerakan mesin sebenar.
- Sahkan model yang dicadangkan:Sahkan konfigurasi produk yang lengkap sebelum membuat pesanan.
Bagaimanakah Pembekal Boleh Membantu Dengan Penyumberan Berasaskan Model?
Untuk peralatan automasi industri berjenama, pembekal boleh menambah nilai dengan membantu pembeli mengenal pasti model yang betul dan menyemak keserasian sebelum pesanan dimuktamadkan.
Pengenalan model
Nombor bahan asal boleh disemak terhadap keluarga dan aplikasi produk yang diminta.
Ini amat membantu apabila pelanggan mengetahui model mesin yang dipasang tetapi tidak pasti komponen servo yang diperlukan.
Semakan konfigurasi
Pembekal boleh membantu membandingkan butiran teknikal utama seperti penilaian motor, maklum balas, brek, pemasangan dan keperluan pemacu yang berkaitan.
Sumber gantian
Pasukan penyelenggaraan selalunya memerlukan komponen untuk mesin yang telah beroperasi selama bertahun-tahun. Produk yang diminta mungkin tergolong dalam keluarga produk yang mantap dan bukannya siri terbaharu.
Oleh itu, proses penyumberan tertumpu model boleh menjadi lebih berguna daripada pengesyoran generik untuk keluarga produk baharu.
Semakan silang maklumat permohonan
Apabila nombor model asal tidak lengkap, butiran aplikasi boleh memberikan konteks tambahan.
- Jenis mesin:Kenal pasti peralatan dan fungsi paksi.
- Maklumat motor:Sediakan tork, kelajuan, voltan, arus dan model yang dinilai.
- Maklumat pemanduan:Sediakan model pemacu semasa dan platform kawalan.
- Maklum balas:Sahkan susunan pengekod atau penyelesai.
- Data mekanikal:Sediakan maklumat aci, bebibir, dimensi dan pelekap.
- Sistem kawalan:Kenal pasti PLC, CNC atau pengawal gerakan.
Mengapa pengesahan yang diterajui pembekal penting
Kod produk industri boleh menjadi sukar untuk ditafsirkan tanpa konteks teknikal yang lengkap. Model yang kelihatan betul dalam hasil carian mungkin mempunyai antara muka maklum balas, pilihan brek atau konfigurasi mekanikal yang berbeza.
Oleh itu, pengesahan sebelum penghantaran boleh mengelakkan masalah pemasangan yang boleh dielakkan.
Projek baharu berbanding projek gantian
Untuk mesin baharu, pembekal boleh menyemak tork, kelajuan, maklum balas, pengawal dan persekitaran yang diminta.
Untuk mesin sedia ada, model asal dan maklumat papan nama biasanya memberikan titik permulaan yang paling kukuh.
| Jenis Projek | Maklumat Paling Berguna | Fokus Pembekal |
|---|---|---|
| Mesin baru | Profil gerakan dan keperluan beban | Padanan produk dan konfigurasi |
| Penggantian rutin | Model asal lengkap | Pengenalan model yang tepat |
| Mesin lama | Papan nama dan butiran permohonan | Penyumberan produk-keluarga yang ditubuhkan |
| Kawal naik taraf | Sistem sedia ada ditambah pengawal baharu | Keserasian pemacu dan komunikasi |
Apakah Kesilapan Perolehan Biasa yang Perlu Dielakkan?
Ralat perolehan boleh menyebabkan kelewatan yang tidak perlu apabila komponen servo secara teknikalnya hampir dengan produk yang diperlukan tetapi sebenarnya tidak serasi.
- Menggunakan nombor model yang dipendekkan:Maklumat akhiran yang tiada boleh menyembunyikan perbezaan konfigurasi penting.
- Memadankan hanya penilaian kuasa:Tork, kelajuan, maklum balas, brek dan dimensi juga penting.
- Mengabaikan pemacu yang dipasang:Keserasian pemacu motor hendaklah diperiksa sebelum memilih motor gantian.
- Mengabaikan maklum balas:Perbezaan pengekod atau penyelesai boleh menghalang operasi gelung tertutup yang betul.
- Mengabaikan antara muka pelekap:Perbezaan aci dan bebibir boleh menghalang pemasangan fizikal.
- Mengabaikan pengawal:Pemacu yang sesuai secara teknikal mungkin tidak menyokong sistem komunikasi sedia ada.
- Mengabaikan brek:Brek yang hilang atau berbeza boleh menjejaskan operasi paksi menegak.
- Dengan mengandaikan model terbaharu ialah penggantian langsung:Generasi produk kemudian boleh mempunyai antara muka teknikal yang berbeza.
Masalah nombor model
Nombor model industri yang panjang sukar untuk dihafal, tetapi setiap bahagian boleh mengandungi maklumat konfigurasi yang berguna. Apabila meminta penggantian, kod lengkap hendaklah diberikan apabila boleh.
Masalah penarafan kuasa
Kuasa mudah untuk dibandingkan, tetapi ia tidak menggambarkan keupayaan gerakan yang lengkap.
Mesin yang memerlukan tork puncak yang tinggi mungkin memerlukan motor dan pemacu yang berbeza daripada mesin dengan purata kuasa yang sama tetapi profil beban yang lebih lancar.
Masalah keserasian
Motor dan pemacu harus dianggap sebagai pasangan yang sepadan melainkan gabungan yang dicadangkan telah disahkan secara teknikal.
Masalah dokumentasi
Projek penggantian selalunya melibatkan mesin lama yang dokumentasi asalnya tidak lengkap. Foto papan nama, foto kabinet, gambar rajah pendawaian dan maklumat aplikasi mesin boleh membantu membina semula konfigurasi yang diperlukan.
Masalah andaian
"Siri yang sama" tidak semestinya bermaksud "spesifikasi yang sama." Produk berkaitan boleh mempunyai konfigurasi penggulungan yang berbeza, pilihan maklum balas, brek, penyambung atau dimensi mekanikal.
Maklumat Apakah yang Perlu Disertakan oleh Spesifikasi Profesional?
Spesifikasi servo profesional harus memberikan maklumat yang mencukupi untuk pasukan kejuruteraan dan perolehan untuk mengenal pasti produk yang sesuai tanpa bergantung pada andaian.
| Kategori Spesifikasi | Maklumat untuk Ditakrifkan | Tujuan Pemilihan |
|---|---|---|
| Aplikasi mesin | Jenis mesin dan fungsi paksi | Mentakrifkan keperluan gerakan |
| Motor | Model, tork, kelajuan, voltan, arus | Mentakrifkan keupayaan motor |
| memandu | Model, voltan, arus, pilihan | Mentakrifkan kuasa dan keserasian kawalan |
| Maklum balas | Pengekod atau jenis penyelesai | Memastikan keserasian gelung tertutup |
| Profil gerakan | Kelajuan, pecutan, nyahpecutan, perjalanan, masa kitaran | Mentakrifkan keperluan dinamik |
| Muatkan | Jisim, inersia, geseran, daya luaran | Menentukan keperluan tork |
| Brek | Kehadiran brek dan voltan | Menyokong fungsi pegangan dan keselamatan |
| Antara muka mekanikal | Dimensi aci, bebibir, pelekap | Mengesahkan cergas fizikal |
| Komunikasi | PLC, CNC atau antara muka rangkaian gerakan | Memastikan integrasi automasi |
| Persekitaran | Suhu, kelembapan, getaran, keadaan pemasangan | Mengesahkan kesesuaian aplikasi |
Mulakan dengan aplikasi
Kenal pasti apa yang sebenarnya dilakukan oleh paksi. "Motor servo untuk peralatan automatik" terlalu luas. Penerangan yang lebih berguna menerangkan keperluan pergerakan, beban, kelajuan, pecutan dan kawalan.
Sediakan data motor yang lengkap
Kuasa motor, tork, kelajuan, arus, voltan, maklum balas dan maklumat brek hendaklah disertakan jika ada.
Sediakan data pemacu yang lengkap
Model pemacu, voltan bekalan, penarafan semasa, pilihan komunikasi, antara muka maklum balas dan aksesori yang dipasang hendaklah didokumenkan.
Tentukan kitaran gerakan
Berikan masa pecutan, masa nyahpecutan, kelajuan operasi, jarak perjalanan, masa tinggal dan kekerapan ulangan.
Tentukan beban mekanikal
Jisim, inersia, nisbah kotak gear, pic skru, dimensi takal, geseran, dan daya proses luaran semuanya boleh menjejaskan pemilihan.
Tentukan keadaan persekitaran
Suhu ambien, suhu kabinet, getaran, kelembapan, habuk, dan kedudukan pemasangan harus dipertimbangkan.
Tentukan kekangan penggantian
Untuk mesin sedia ada, spesifikasi harus mengenal pasti komponen mana yang mesti kekal tidak berubah. Ini boleh termasuk pengawal, kabinet, kabel, kotak gear, gandingan dan struktur pelekap.
- Kenal pasti paksi:Terangkan fungsi dan kedudukan mesinnya.
- Rekod produk yang dipasang:Tangkap nombor model motor dan pemacu yang lengkap.
- Rekod penilaian:Sahkan tork, kelajuan, arus, voltan dan kuasa.
- Kenal pasti maklum balas:Sahkan konfigurasi pengekod atau penyelesai.
- Semak antara muka mekanikal:Periksa aci, bebibir, pelekap dan dimensi keseluruhan.
- Takrifkan gerakan:Rakam kelajuan, pecutan, nyahpecutan, perjalanan dan masa kitaran.
- Tentukan komunikasi:Kenal pasti pengawal dan seni bina rangkaian.
- Semak brek:Semak keperluan brek regeneratif dan brek tahan.
- Semakan persekitaran:Sahkan suhu, kelembapan, getaran dan keadaan pemasangan.
- Sahkan model akhir:Semak silang konfigurasi lengkap sebelum membeli.
Apakah yang perlu diberikan oleh pembeli kepada pembekal?
- Nombor bahan lengkap:Berikan kod model penuh daripada papan nama.
- Imej papan nama:Sertakan gambar yang jelas jika ada.
- Model pemanduan:Sediakan pemacu yang sepadan atau maklumat kabinet kawalan sedia ada.
- Aplikasi mesin:Terangkan fungsi paksi dan proses mesin.
- Dimensi mekanikal:Menyediakan maklumat aci dan pelekap untuk projek penggantian.
- Maklumat maklum balas:Kenal pasti pengekod, penyelesai atau butiran maklum balas yang lain.
- Seni bina kawalan:Kenal pasti PLC, CNC, pengawal gerakan dan antara muka komunikasi.
Maklumat ini membolehkan pembekal melakukan semakan produk yang lebih bermakna. Ia juga membantu membezakan penggantian tepat daripada konfigurasi alternatif yang mungkin memerlukan kerja kejuruteraan tambahan.
Soalan Lazim
Untuk apa sistem Servo Rexroth digunakan?
Sistem servo digunakan dalam jentera perindustrian yang memerlukan kelajuan terkawal, tork, kedudukan, atau pergerakan yang diselaraskan. Aplikasi biasa termasuk pembungkusan, alatan mesin, robotik, percetakan, pemasangan dan pengendalian bahan automatik.
Adakah motor servo sama dengan pemacu servo?
Tidak. Motor menghasilkan tork mekanikal, manakala pemacu servo membekalkan kuasa elektrik terkawal dan mengurus arus, maklum balas, perlindungan dan fungsi komunikasi.
Mengapa maklum balas diperlukan?
Maklum balas memberikan maklumat tentang kedudukan atau kelajuan motor sebenar. Sistem kawalan membandingkan gerakan sebenar dengan gerakan yang diperintahkan dan membuat pembetulan.
Apakah maklumat yang paling penting semasa memilih motor servo?
Maklumat utama termasuk tork berterusan, tork puncak, julat kelajuan, inersia beban, kitaran tugas, jenis maklum balas, pilihan brek, keperluan bekalan, dimensi pelekap dan keserasian pengawal.
Adakah kuasa motor cukup untuk memilih servo?
Tidak. Kuasa hanyalah satu parameter. Profil gerakan sebenar, tork berterusan dan puncak, kelajuan, inersia, maklum balas, brek, antara muka mekanikal, dan keserasian pemacu juga harus diperiksa.
Apakah tork puncak?
Tork puncak ialah keupayaan tork jangka pendek motor. Ia amat penting semasa pecutan, pembalikan pantas dan gangguan beban sementara.
Mengapa inersia beban penting?
Inersia tinggi memerlukan lebih banyak tork untuk memecut atau memperlahankan. Oleh itu, ia boleh mempengaruhi saiz motor, kapasiti pemacu, keperluan brek, dan penalaan servo.
Apakah perbezaan antara pengekod tambahan dan mutlak?
Pengekod tambahan menyediakan maklumat pergerakan berasaskan nadi, manakala pengekod mutlak menyediakan maklumat kedudukan yang ditentukan. Pilihan yang sesuai bergantung pada seni bina kawalan mesin dan keperluan kedudukan.
Bolehkah motor servo sedia ada digantikan dengan model yang lebih baru?
Berpotensi, tetapi penggantian mesti diperiksa untuk keserasian elektrik, mekanikal, maklum balas, brek, pemacu, pengawal dan komunikasi. Produk yang lebih baru bukanlah pengganti langsung secara automatik.
Mengapa nombor model lengkap penting?
Nombor model industri boleh membezakan maklum balas, brek, pelekap, belitan, voltan atau butiran konfigurasi lain. Kod yang dipendekkan mungkin tidak memberikan maklumat yang mencukupi untuk mengenal pasti produk yang tepat.
Apakah yang perlu diperiksa semasa menggantikan motor servo?
Semak model lengkap, penilaian motor, sistem maklum balas, brek, aci, bebibir, susunan penyambung, keserasian pemacu, antara muka pengawal, kabel dan dimensi pemasangan.
Bolehkah satu motor servo berfungsi dengan pemacu yang berbeza?
Hanya apabila pemacu yang dicadangkan menyokong penarafan elektrik motor, teknologi maklum balas, keperluan kawalan dan antara muka lain. Keserasian hendaklah disahkan daripada spesifikasi teknikal yang lengkap.
Apakah tujuan brek pegangan?
Brek penahan memastikan motor tidak bergerak apabila tork elektrik ditanggalkan. Ia amat berguna pada paksi menegak di mana graviti boleh menyebabkan pergerakan.
Adakah brek penahan menggantikan brek dinamik?
Tak semestinya. Brek penahan biasanya bertujuan untuk menahan beban dalam keadaan rehat. Pemberhentian dinamik mungkin bergantung pada pemacu servo, perintang brek, sistem penjanaan semula atau kaedah lain yang ditentukan.
Mengapakah dimensi aci dan bebibir penting?
Motor mesti menyambung secara fizikal ke mesin. Perbezaan dalam diameter aci, panjang aci, corak bebibir atau dimensi perintis boleh menghalang pemasangan terus walaupun semasa penilaian elektrik sepadan.
Apakah sistem komunikasi yang boleh digunakan dengan pemacu servo?
Antara muka yang tepat bergantung pada pemacu dan sistem automasi yang dipilih. Bas medan industri dan teknologi Ethernet industri boleh digunakan untuk arahan gerakan, maklumat status, diagnostik dan kawalan yang diselaraskan.
Bolehkah sistem servo digunakan dalam mesin pembungkusan?
ya. Peralatan pembungkusan kerap menggunakan paksi servo untuk mengindeks, memberi makan, memotong, mengedap, pendaftaran dan pergerakan yang disegerakkan.
Bolehkah motor servo digunakan dalam peralatan mesin?
ya. Sistem servo biasanya digunakan untuk fungsi suapan dan kedudukan di mana pergerakan terkawal dan kebolehulangan adalah penting.
Mengapa penggantian servo boleh gagal walaupun kuasanya sama?
Penggantian boleh berbeza dalam ciri kelajuan tork, maklum balas, brek, dimensi aci, dimensi bebibir, penyambung, keserasian pemacu atau komunikasi. Padanan kuasa sahaja tidak mewujudkan kesetaraan.
Apakah maklumat yang harus dihantar oleh pembeli kepada pembekal?
Maklumat yang paling berguna termasuk nombor model lengkap, foto plat nama, model pemacu yang dipasang, aplikasi mesin, keperluan tork dan kelajuan, jenis maklum balas, konfigurasi brek, dimensi mekanikal dan pengawal atau antara muka komunikasi.
Bolehkah pembekal membantu mengenal pasti komponen servo yang lebih lama?
ya. Pembekal boleh menggunakan nombor model lengkap, maklumat papan nama, gambar dan butiran aplikasi untuk membantu mengenal pasti produk yang diminta dan menyemak konfigurasi yang berkaitan.
Perlukah generasi produk terbaharu sentiasa dipilih?
Tidak. Untuk mesin baharu, keluarga produk semasa mungkin sesuai. Untuk mesin sedia ada, penyelesaian terbaik mungkin model yang telah ditetapkan atau penggantian yang disahkan dengan teliti yang mengekalkan antara muka elektrik dan mekanikal sedia ada.
Mengapa motor dan pemacu perlu dinilai bersama?
Pemacu mesti membekalkan arus yang diperlukan dan mentafsir maklum balas motor dengan betul. Keserasian motor dan pemacu secara langsung mempengaruhi prestasi kawalan dan pentauliahan.
Apakah yang Menjadikan Pemilihan Servo Boleh Dipercayai Secara Teknikal?
Pemilihan servo yang boleh dipercayai bermula dengan mesin, bukan dengan nama produk. Mesin menentukan bagaimana paksi mesti bergerak, berapa banyak tork yang diperlukan, berapa cepat paksi mesti memecut, berapa kerap ia berbalik, dan seberapa tepat ia mesti mengikut trajektori yang diperintahkan.
Dari situ, motor dan pemacu perlu dipilih sebagai pasangan yang diselaraskan. Tork berterusan menentukan operasi yang berterusan, tork puncak menentukan keupayaan dinamik jangka pendek, dan kelajuan menentukan julat operasi yang boleh digunakan. Beban inersia, graviti, nisbah penghantaran, dan daya proses kemudian menentukan permintaan mekanikal sebenar.
Maklum balas menambah satu lagi lapisan penting. Teknologi pengekod atau penyelesai mesti sepadan dengan pemacu, dan resolusi yang tersedia perlu menyokong prestasi kawalan yang diperlukan. Pada masa yang sama, ketepatan mekanikal kekal penting kerana tindak balas, fleksibiliti, penjajaran dan ralat penghantaran boleh mengehadkan prestasi kedudukan akhir.
Projek penggantian memerlukan lebih perhatian kepada perincian. Nombor model lengkap, plat nama motor, maklumat pemacu, susunan penyambung, pilihan brek, dimensi aci, corak bebibir dan antara muka komunikasi semuanya perlu disahkan sebelum penggantian diluluskan.
Di sinilah sumber berasaskan model menjadi praktikal untuk pembeli antarabangsa. Daripada memilih komponen servo generik daripada kategori produk yang luas, kaedah yang lebih dipercayai ialah mengenal pasti model yang diperlukan dengan tepat dan kemudian mengesahkannya terhadap mesin sedia ada atau aplikasi yang dirancang.
Untuk peralatan baharu, pemilihan boleh bermula dengan tork, kelajuan, inersia, kitaran tugas, maklum balas, pengawal dan keperluan komunikasi. Untuk projek penyelenggaraan dan penggantian, nombor bahan asal dan maklumat papan nama biasanya memberikan titik permulaan yang paling kukuh.
Sistem servo yang dipadankan dengan baik akhirnya bergantung pada beberapa lapisan yang berfungsi bersama: motor, pemacu, maklum balas, pengawal, komunikasi, kabel, brek, penghantaran mekanikal dan struktur mesin.
Bagi pembeli yang mendapatkan peralatan automasi industri berjenama, matlamatnya bukan semata-mata untuk mengenal pasti motor servo yang kelihatan serupa. Matlamatnya adalah untuk mengenal pasti konfigurasi yang serasi secara teknikal dengan mesin dan praktikal untuk aplikasi yang dimaksudkan.
Apabila mendapatkan sumber aServo Rexrothproduk, menyediakan nombor model lengkap, aplikasi mesin, maklumat pemacu sedia ada, jenis maklum balas, dimensi mekanikal dan butiran pengawal memberikan pembekal asas yang lebih kukuh untuk pemadanan model yang tepat.
Perlukan Bantuan Mengenalpasti Model Servo yang Betul?
Mao Huimembekalkan produk automasi industri berjenama dan menyokong pengenalpastian model, penyumberan gantian, semakan spesifikasi teknikal dan padanan produk berasaskan aplikasi. Untuk model yang diperlukan, maklumat papan nama atau butiran aplikasi mesin,hubungi kami.