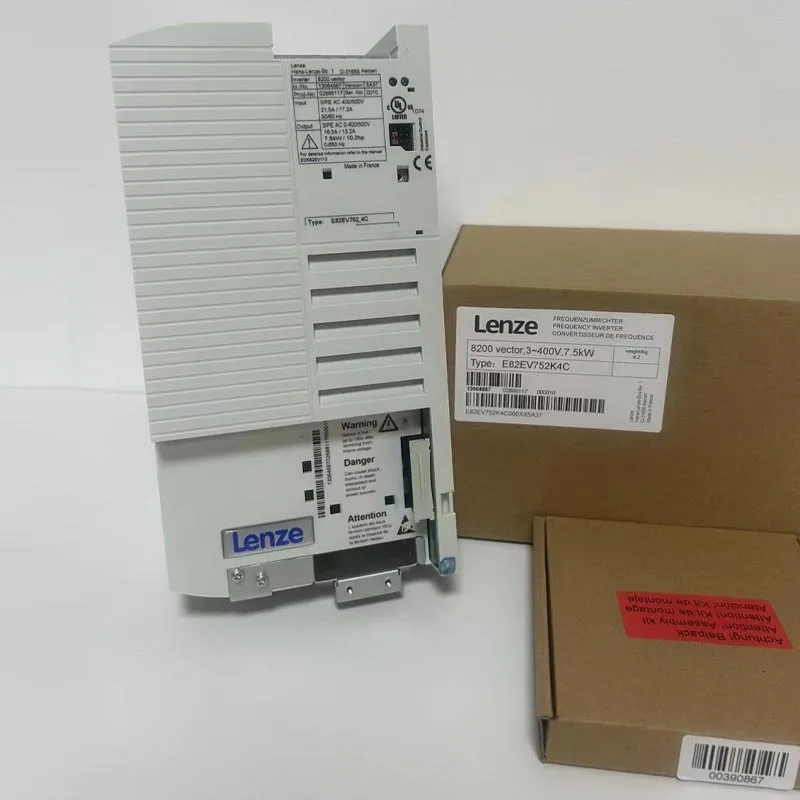
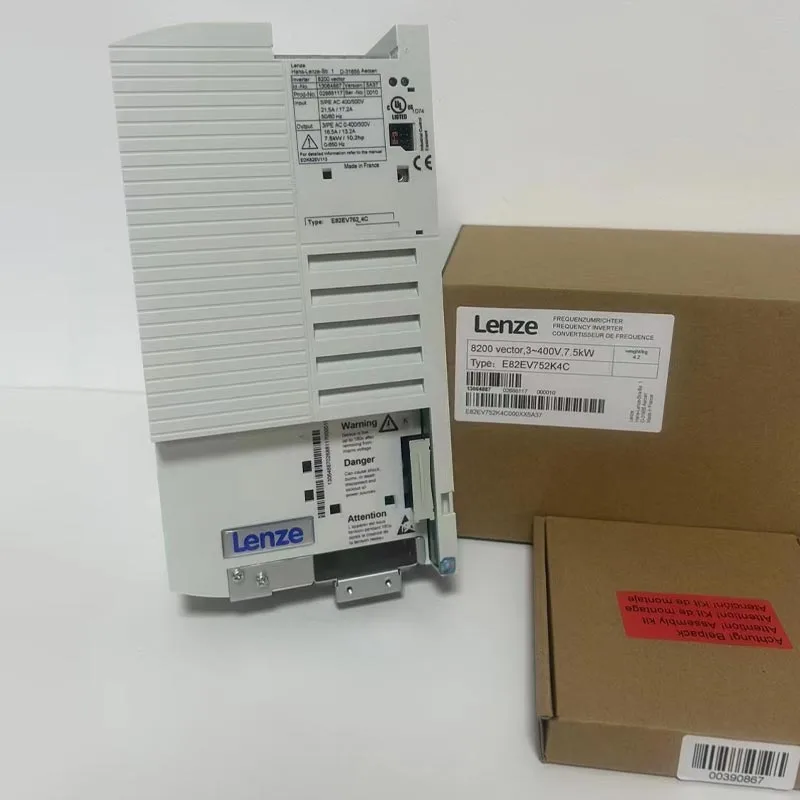
Penyongsang Lenzepenyelesaian digunakan dalam gerakan industri dan sistem kawalan motor di mana peraturan kelajuan yang tepat, pecutan terkawal, nyahpecutan, pengurusan tork dan penyepaduan dengan peralatan automasi diperlukan. Memilih penyongsang yang betul bukan sekadar soal padanan kuasa motor. Jurutera juga perlu mengambil kira jenis motor, voltan bekalan, arus keluaran, mod kawalan, ciri beban, keperluan brek, seni bina komunikasi, keadaan persekitaran, kekangan kabinet dan prosedur pentauliahan. Teknologi penyongsang boleh digunakan merentasi penghantar, pam, kipas, peralatan pembungkusan, alatan mesin, sistem pengendalian bahan dan jentera perindustrian yang lain. Proses pemilihan yang paling boleh dipercayai bermula dengan kitaran tugas mesin dan ciri motor, kemudian mentakrifkan fungsi pemacu, perlindungan, antara muka kawalan dan keadaan pemasangan yang diperlukan. Bagi pembeli yang mendapatkan sumber produk automasi industri yang mantap, pengenalan model yang tepat dan padanan aplikasi amat penting kerana keluarga penyongsang yang berbeza boleh mempunyai antara muka, fungsi perisian, dimensi dan keperluan pemasangan yang berbeza.
Jadual Kandungan
Klik mana-mana topik untuk melompat terus ke bahagian tersebut.
- 1. Mengapa Kawalan Motor Kelajuan Boleh Ubah Penting dalam Peralatan Perindustrian?
- 2. Bagaimanakah Penyongsang Frekuensi Perindustrian Mengawal Motor?
- 3. Ciri Motor dan Beban Mana Yang Perlu Dinilai?
- 4. Bagaimanakah Mod Kawalan Mempengaruhi Prestasi Mesin?
- 5. Apakah Fungsi Pecutan, Nyahpecutan dan Brek?
- 6. Bagaimanakah Penyongsang Berkomunikasi Dengan Sistem Automasi?
- 7. Apakah Fungsi Perlindungan yang Perlu Dipertimbangkan?
- 8. Bagaimanakah Persekitaran Pemasangan dan Reka Bentuk Kabinet Mempengaruhi Pemilihan?
- 9. Bagaimanakah Tenaga Brek, Penjanaan Semula dan Nyahpecutan Perlu Diuruskan?
- 10. Aplikasi Perindustrian Mana Yang Boleh Menggunakan Pemacu Kelajuan Boleh Ubah?
- 11. Apakah Kesilapan Pemilihan Biasa yang Perlu Dielakkan oleh Jurutera?
- 12. Bagaimanakah Sistem Sedia Ada Perlu Diganti atau Dipasang Semula?
- 13. Apakah yang Perlu Disertakan dalam Spesifikasi Penyongsang Profesional?
- 14. Soalan Lazim
Mengapa Kawalan Motor Kelajuan Boleh Ubah Penting dalam Peralatan Perindustrian?
Banyak mesin industri tidak memerlukan motor untuk beroperasi pada satu kelajuan tetap di bawah setiap keadaan. Penghantar mungkin memerlukan pecutan terkawal, pam mungkin memerlukan keadaan aliran yang berbeza, kipas mungkin bertindak balas terhadap permintaan proses yang berubah-ubah, dan mesin pembungkusan sering bergantung pada pergerakan yang diselaraskan antara beberapa paksi atau stesen.
Pengaturan kelajuan tetap tradisional boleh menggunakan kaedah mekanikal untuk menyesuaikan output mesin, tetapi pemacu frekuensi berubah-ubah membolehkan keadaan operasi elektrik motor dikawal secara langsung.
Dengan menukar frekuensi dan voltan yang dibekalkan mengikut strategi kawalan yang dipilih, pemacu boleh mengawal kelajuan motor dan mempengaruhi pengeluaran tork. Ini memberikan pereka mesin cara yang lebih fleksibel untuk mengawal pergerakan tanpa bergantung sepenuhnya pada kaedah penghantaran mekanikal.
Faedah praktikal bukan sekadar "menukar kelajuan." Pecutan terkawal boleh mengurangkan kejutan mekanikal. Nyahpecutan terkawal boleh mengurangkan beban mendadak pada gandingan dan tali pinggang. Kelajuan boleh laras boleh membenarkan proses beroperasi pada keadaan pengeluaran yang diperlukan dan bukannya memaksa motor berjalan secara berterusan pada satu titik tetap.
Membenarkan kelajuan motor dilaraskan mengikut keperluan mesin dan keadaan proses.
Menyediakan tanjakan yang ditentukan dari pegun kepada kelajuan operasi, mengurangkan beban mekanikal yang mendadak.
Membenarkan mesin memperlahankan mengikut profil yang ditetapkan dan bukannya berhenti secara mengejut.
Menyediakan antara muka kawalan yang boleh menyambungkan operasi motor ke PLC, HMI, penderia dan sistem penyeliaan.
Mengapa mesin yang berbeza memerlukan tingkah laku pemacu yang berbeza
Pengangkut yang membawa beban yang stabil berkelakuan berbeza daripada mesin angkat, penyemperit, kipas emparan atau mesin inersia tinggi. Setiap beban menghasilkan keperluan kelajuan tork yang berbeza.
Sesetengah peralatan memerlukan tork permulaan yang tinggi. Sesetengahnya memerlukan tork yang agak rendah pada kelajuan rendah. Sesetengah mesti mempercepatkan jisim berputar yang besar dan kemudian menyahpecutkannya berulang kali.
Perbezaan ini mempengaruhi penarafan penyongsang dan strategi kawalan yang sesuai.
Kawalan kelajuan dan kestabilan proses
Dalam automasi industri, kelajuan sering dikaitkan secara langsung dengan kualiti proses. Kelajuan penghantar mempengaruhi jarak. Kelajuan pam mempengaruhi aliran. Kelajuan kipas mempengaruhi isipadu udara. Kelajuan penggelek mempengaruhi pengendalian bahan.
Oleh itu, pemacu boleh menjadi sebahagian daripada gelung kawalan proses dan bukannya sekadar aksesori motor.
Mengapa kawalan motor harus bermula dengan mesin
Soalan pertama tidak sepatutnya "Penyongsang yang manakah mempunyai penarafan kW yang betul?" Soalan yang lebih baik ialah "Apakah yang diperlukan oleh mesin daripada motor?"
Jawapannya hendaklah termasuk kekerapan mula-henti, kelajuan operasi berterusan, permintaan tork puncak, masa pecutan, masa nyahpecutan, inersia beban, suhu ambien dan keperluan komunikasi.
Bagaimanakah Penyongsang Frekuensi Perindustrian Mengawal Motor?
Penyongsang industri menukarkan kuasa elektrik yang masuk kepada keluaran terkawal yang sesuai untuk motor yang disambungkan. Dalam pemacu AC konvensional, proses ini biasanya melibatkan pembetulan, storan tenaga pautan DC, dan pensuisan terkawal melalui peringkat penyongsang.
Peringkat penerus
Untuk pemacu AC biasa, bekalan AC masuk mula-mula ditukar kepada DC. Peringkat penerus menetapkan bas DC yang digunakan oleh litar pensuisan hiliran.
Konfigurasi penerus bergantung pada seni bina pemacu dan susunan bekalan.
Pautan DC
Pautan DC bertindak sebagai bahagian tenaga perantaraan antara penerus masukan dan peringkat penyongsang keluaran. Kapasitor dan komponen lain membantu menstabilkan voltan DC dan menyokong proses pensuisan.
Peringkat penyongsang
Peringkat penyongsang menggunakan suis semikonduktor untuk menukar kuasa pautan DC kepada tiga fasa terkawal atau keluaran lain yang sesuai. Dengan melaraskan corak pensuisan, pemacu mengawal voltan dan frekuensi yang digunakan pada motor.
Kekerapan keluaran
Kelajuan motor dalam motor aruhan AC adalah berkaitan dengan frekuensi elektrik dan bilangan kutub motor. Oleh itu, menukar frekuensi keluaran mengubah kelajuan operasi motor.
Hubungan itu tidak langsung sepenuhnya kerana keadaan gelincir dan beban juga mempengaruhi kelajuan motor sebenar.
Kawalan voltan
Pemacu juga mengawal voltan motor. Voltan dan kekerapan mesti diselaraskan untuk mewujudkan keadaan fluks magnet yang dikehendaki dalam motor.
| Peringkat Memandu | Fungsi Utama | Pertimbangan Utama |
|---|---|---|
| Penerus masukan | Menukar bekalan AC kepada DC | Voltan bekalan dan konfigurasi input |
| Pautan DC | Membekalkan tenaga DC pertengahan | Voltan DC, riak, kapasitansi, keadaan terma |
| Jambatan penyongsang | Mencipta output motor terkawal | Peranti menukar, kapasiti semasa, algoritma kawalan |
| Kawal pemproses | Mengira arahan pensuisan dan kawalan motor | Mod kawalan, maklum balas, fungsi perisian |
| Sistem perlindungan | Memantau keadaan elektrik yang tidak normal | Arus, voltan, suhu, logik kerosakan |
Pensuisan PWM
Modulasi lebar nadi biasanya digunakan untuk mensintesis bentuk gelombang motor yang dikehendaki. Suis semikonduktor dihidupkan dan dimatikan pada frekuensi terkawal, menghasilkan corak nadi yang voltan dan frekuensi berkesannya boleh dikawal.
Corak pensuisan diuruskan oleh pemproses kawalan pemacu.
Maklum balas motor
Sesetengah aplikasi beroperasi tanpa pengekod motor fizikal. Pemacu menganggarkan tingkah laku motor daripada pengukuran elektrik dan algoritma kawalannya.
Aplikasi lain memerlukan maklum balas pengekod apabila kelajuan atau kawalan kedudukan yang lebih tinggi diperlukan.
Operasi gelung terbuka dan gelung tertutup
Kawalan gelung terbuka tidak menggunakan peranti maklum balas kelajuan fizikal. Kawalan gelung tertutup menggunakan maklum balas daripada pengekod atau penderia lain untuk menambah baik peraturan.
Pendekatan yang sesuai bergantung pada ketepatan yang diperlukan, tindak balas dinamik, jenis motor dan proses mesin.
Oleh itu pemacu adalah sistem kuasa-elektronik yang digabungkan dengan sistem kawalan. Kualiti prestasi motor bergantung pada kedua-dua peringkat kuasa elektrik dan algoritma kawalan.
Ciri Motor dan Beban Mana Yang Perlu Dinilai?
Motor dan beban menentukan keadaan di mana pemacu mesti beroperasi. Oleh itu, saiz yang betul memerlukan lebih banyak maklumat daripada kuasa papan nama motor sahaja.
Jenis motor
Aplikasi industri biasa boleh melibatkan motor aruhan tak segerak, motor magnet kekal, motor segerak atau teknologi motor lain.
Pemacu mesti menyokong jenis motor yang dipilih dan kaedah kawalannya yang sepadan.
Voltan motor
Voltan plat nama motor perlu sepadan dengan output pemacu dan sistem elektrik. Ketidakpadanan boleh mewujudkan keadaan pengendalian yang salah.
Arus motor
Arus motor amat penting kerana peringkat keluaran pemacu biasanya dipilih mengikut keupayaan semasa serta kelas kuasa.
Dua motor dengan kuasa nominal yang sama boleh mempunyai arus undian yang berbeza bergantung pada voltan, kecekapan, faktor kuasa dan reka bentuk motor.
Kekerapan asas
Frekuensi undian motor membentuk titik rujukan penting untuk pengaturcaraan pemacu. Hubungan antara voltan dan frekuensi di bawah titik asas mempengaruhi tork yang tersedia.
Muatkan tork
Keperluan tork boleh dibahagikan secara meluas kepada tingkah laku tork malar dan tork berubah, walaupun mesin sebenar mungkin lebih kompleks.
Penghantar, pengangkat, pengadun dan penyemperit selalunya memerlukan tork yang besar pada julat kelajuan yang luas. Kipas dan pam emparan boleh berkelakuan berbeza kerana keperluan tork mereka berubah dengan kuat mengikut kelajuan.
Inersia
Inersia beban menjejaskan pecutan dan nyahpecutan. Jisim berputar yang besar memerlukan lebih tork dan lebih banyak masa untuk menukar kelajuan.
| Parameter Motor atau Beban | Mengapa Ia Penting | Kesan Pemilihan |
|---|---|---|
| Voltan motor | Mentakrifkan keserasian elektrik | Memacu konfigurasi input dan output |
| Nilai semasa | Mentakrifkan permintaan elektrik motor | Pandu rating semasa |
| Kekerapan motor | Mentakrifkan titik rujukan operasi | Persediaan kekerapan dan voltan |
| Memulakan tork | Mentakrifkan keperluan permulaan | Memandu lebih muatan dan mod kawalan |
| Beban inersia | Mempengaruhi pecutan dan nyahpecutan | Tetapan tanjakan dan susunan brek |
| Julat kelajuan operasi | Mentakrifkan julat kawalan motor yang diperlukan | Algoritma pemacu dan pertimbangan penyejukan motor |
Keadaan permulaan
Penghantar dengan tali pinggang yang dimuatkan dengan berat mungkin memerlukan tork permulaan yang ketara. Seorang peminat mungkin mempunyai tingkah laku permulaan yang sangat berbeza. Spindle alatan mesin boleh memerlukan pecutan pantas dan peraturan kelajuan yang tepat.
Pemacu perlu dipadankan dengan keadaan permulaan sebenar dan bukannya keadaan berjalan purata.
Keperluan beban berlebihan
Sesetengah aplikasi memerlukan tempoh arus yang singkat di atas penarafan berterusan motor. Pemacu mesti menyediakan keupayaan beban lampau yang sesuai untuk tempoh yang ditetapkan.
Data lebihan beban harus ditafsirkan dengan berhati-hati kerana keluarga pemacu yang berbeza boleh menentukan penilaian lebihan beban secara berbeza.
Penyejukan motor pada kelajuan rendah
Motor sejuk kendiri standard menggunakan kipas terpasang yang keupayaan penyejukannya berkurangan pada kelajuan motor rendah. Jika mesin memerlukan tork tinggi secara berterusan pada kelajuan rendah, penyejukan motor tambahan mungkin diperlukan.
Data papan nama adalah penting
- Voltan terkadar:Sahkan voltan kendalian motor yang ditentukan.
- Nilai semasa:Gunakan arus motor apabila membandingkan penilaian output pemacu.
- Kekerapan dinilai:Sahkan kekerapan nominal untuk motor.
- Kelajuan dinilai:Gunakan kelajuan papan nama sebagai rujukan untuk pentauliahan.
- Faktor kuasa:Pertimbangkan ciri pengendalian elektrik motor.
- Sambungan motor:Sahkan konfigurasi bintang atau delta jika berkenaan.
Bagaimanakah Mod Kawalan Mempengaruhi Prestasi Mesin?
Aplikasi yang berbeza memerlukan tahap ketepatan kawalan motor yang berbeza. Penghantar mudah mungkin tidak memerlukan strategi kawalan yang sama seperti mesin penentu kedudukan berprestasi tinggi.
Kawalan V/f
Kawalan voltan ke frekuensi adalah salah satu pendekatan kawalan pemacu yang paling mudah. Pemacu mengekalkan hubungan yang jelas antara voltan keluaran dan frekuensi.
Mod ini boleh sesuai untuk aplikasi kawalan kelajuan yang agak mudah di mana prestasi tork dinamik yang tinggi tidak diperlukan.
Kawalan vektor tanpa sensor
Kawalan vektor tanpa sensor menganggarkan kelakuan motor dan mengawal fluks dan tork secara lebih bebas daripada kawalan V/f asas.
Ia boleh memberikan kawalan tork berkelajuan rendah yang lebih baik dan tindak balas dinamik tanpa memerlukan pengekod dalam banyak aplikasi.
Kawalan vektor gelung tertutup
Kawalan gelung tertutup menggunakan maklum balas daripada pengekod atau penderia lain. Ini boleh meningkatkan peraturan kelajuan dan tindak balas dinamik, terutamanya dalam aplikasi yang ketepatan kelajuan dan tindak balas gangguan beban adalah penting.
Kawalan kedudukan
Sesetengah platform pemacu boleh menyokong fungsi penentududukan melalui ciri kawalan gerakan bersepadu atau komunikasi yang diselaraskan dengan pengawal peringkat lebih tinggi.
Sama ada pemacu sahaja boleh melakukan kedudukan yang diperlukan bergantung pada produk dan seni bina aplikasi tertentu.
| Mod Kawalan | Watak Biasa | Permohonan Berpotensi |
|---|---|---|
| V/f | Hubungan voltan-frekuensi mudah | Kipas, pam, penghantar asas |
| Vektor tanpa sensor | Peningkatan tork dan kawalan kelajuan tanpa pengekod | Penghantar, pembancuh, jentera am |
| Vektor gelung tertutup | Peraturan kelajuan berasaskan maklum balas | Aplikasi kelajuan berprestasi tinggi |
| Kawalan kedudukan | Kedudukan atau fungsi gerakan yang diselaraskan | Jentera intensif gerakan |
Mengapa mod kawalan mengubah tingkah laku mesin
Katakan penghantar tiba-tiba menerima beban yang lebih berat. Dengan kawalan mudah, kelajuan motor mungkin menurun dengan lebih ketara. Strategi kawalan vektor boleh bertindak balas dengan lebih agresif dengan melaraskan arus yang menghasilkan tork motor.
Tingkah laku sebenar bergantung pada penalaan pemacu, model motor, tetapan kawalan dan keadaan beban.
Pengenalan motor
Sesetengah sistem pemacu melakukan pengenalan motor atau autotala. Proses ini mengukur atau menganggar parameter motor supaya algoritma kawalan boleh mencipta model motor dalaman yang lebih tepat.
Prosedur pentauliahan yang betul bergantung pada platform pemacu dan jenis motor.
Tindak balas pecutan
Prestasi dinamik yang tinggi tidak selalunya bermanfaat. Mesin pembungkusan mungkin memerlukan pecutan pantas, manakala penghantar yang panjang mungkin memerlukan profil yang lebih licin untuk mengelakkan perubahan ketegangan tali pinggang.
Oleh itu, mod kawalan harus dipilih mengikut tingkah laku proses dan bukan semata-mata kerana ia menawarkan lebih banyak ciri.
Apakah Fungsi Pecutan, Nyahpecutan dan Brek?
Tetapan pecutan dan nyahpecutan menentukan seberapa cepat motor menukar kelajuan. Fungsi ini secara langsung mempengaruhi mekanik mesin dan kelakuan elektrik pemacu.
Tanjakan pecutan
Tanjakan pecutan secara beransur-ansur meningkatkan kekerapan arahan daripada melompat serta-merta ke nilai sasaran.
Ini mengurangkan perubahan tork secara tiba-tiba dan boleh melindungi tali pinggang, gandingan, rantai, gear dan komponen transmisi lain.
Tanjakan nyahpecutan
Tanjakan nyahpecutan secara beransur-ansur mengurangkan kelajuan motor. Walau bagaimanapun, mengurangkan kelajuan boleh menyebabkan motor mengembalikan tenaga mekanikal ke dalam sistem elektrik.
Tenaga yang dijana semula ini boleh meningkatkan voltan pautan DC di dalam pemacu.
Perintang brek
Apabila tenaga regeneratif perlu dilesapkan, perintang brek boleh menukar tenaga elektrik kepada haba. Pemilihan transistor brek dan perintang pemacu perlu sepadan dengan tenaga dan kitaran tugas aplikasi.
Brek suntikan DC
Sesetengah pemacu boleh menyuntik arus DC ke dalam motor untuk mencipta kesan brek semasa keadaan berhenti tertentu. Fungsi ini adalah khusus aplikasi dan harus dikonfigurasikan mengikut arahan pemacu.
Perhentian pantai
Hentian pantai menghilangkan tork pemacu dan membolehkan motor dan mesin perlahan secara semula jadi. Ini berguna apabila nyahpecutan elektrik terkawal tidak diperlukan.
| Kaedah Berhenti | Kelakuan Motor | Penggunaan Biasa |
|---|---|---|
| Perhentian tanjakan | Kekerapan berkurangan mengikut masa yang ditetapkan | Perhentian terkawal am |
| Perhentian pantai | Motor kehilangan tork pemacu dan perlahan secara semula jadi | Hentian inersia rendah atau tidak kritikal |
| Perintang brek | Tenaga regeneratif dilesapkan sebagai haba | Inersia tinggi atau nyahpecutan pantas |
| Brek DC | Pengujaan DC mencipta kesan brek | Aplikasi berhenti dan tahan yang dipilih |
Aplikasi inersia tinggi
Kipas, emparan, penggelek besar, roda tenaga, dan jentera yang serupa boleh menyimpan tenaga kinetik yang besar. Jika sistem cuba berhenti terlalu cepat, tenaga itu boleh menyebabkan voltan pautan DC meningkat.
Oleh itu, pemanduan boleh memasuki keadaan perlindungan melainkan pengurusan brek yang sesuai disediakan.
Pemilihan perintang brek
Pemilihan perintang brek bergantung pada nilai rintangan, penarafan kuasa, tempoh nadi, kitaran tugas, keserasian pemacu dan keadaan pemasangan terma.
Perintang yang serasi secara elektrik untuk satu peristiwa pendek mungkin tidak sesuai untuk kitaran brek berulang.
Sistem penjanaan semula
Sesetengah aplikasi mendapat manfaat daripada pemacu regeneratif yang mengembalikan tenaga brek kepada bekalan AC dan bukannya melesapkannya melalui perintang.
Seni bina ini lebih kompleks dan biasanya dipilih di mana aplikasi mempunyai operasi penjanaan semula yang ketara.
Bagaimanakah Penyongsang Berkomunikasi Dengan Sistem Automasi?
Pemacu industri moden sering beroperasi sebagai nod dalam sistem automasi yang lebih besar. Pemacu mungkin menerima arahan kelajuan daripada PLC, bertukar maklumat status dengan HMI, menghantar penggera kepada pengawal penyeliaan, atau mengambil bahagian dalam gerakan yang diselaraskan.
Input dan output digital
Kawalan asas boleh dilaksanakan melalui input digital untuk mula, berhenti, ke hadapan, undur, set semula atau arahan lain.
Output digital boleh melaporkan keadaan seperti status berjalan, status kerosakan atau keadaan berkaitan kelajuan.
Input dan keluaran analog
Isyarat analog boleh mewakili rujukan kelajuan, nilai proses, atau perintah berubah berterusan yang lain. Susunan biasa menggunakan isyarat 0–10 V atau 4–20 mA bergantung pada sistem kawalan.
Rangkaian komunikasi industri
Pemasangan yang lebih maju menggunakan rangkaian komunikasi industri untuk menukar maklumat kawalan dan diagnostik secara digital.
Bergantung pada keluarga pemacu dan konfigurasi, antara muka boleh termasuk bas medan dan teknologi Ethernet industri.
Akses parameter
Komunikasi juga boleh menyediakan akses kepada parameter pengendalian, sejarah kerosakan, perkataan status, nilai pemantauan dan maklumat diagnostik.
| Antara muka | Fungsi Biasa | Permohonan |
|---|---|---|
| Input digital | Perintah kawalan diskret | Mula, berhenti, tetapkan semula, arah |
| Keluaran digital | Petunjuk status diskret | Berlari, rosak, keadaan sedia |
| Input analog | Rujukan proses atau kelajuan berterusan | Arahan kelajuan, rujukan tekanan |
| Keluaran analog | Isyarat pemantauan berterusan | Kepantasan atau maklum balas semasa |
| Rangkaian industri | Kawalan dan diagnostik digital | Penyepaduan PLC dan penyelarasan mesin |
Penyepaduan PLC
PLC mungkin menghantar rujukan kelajuan dan perkataan kawalan semasa membaca kelajuan sebenar, arus keluaran, status dan maklumat kerosakan daripada pemacu.
Pendekatan digital ini mengurangkan keperluan untuk sejumlah besar isyarat kawalan berwayar keras dan boleh memberikan penglihatan diagnostik yang lebih besar.
Interaksi HMI dan operator
HMI boleh memaparkan status pemacu dan nilai operasi, sambil membenarkan kakitangan yang diberi kuasa menukar parameter atau arahan pengendalian yang dipilih.
Parameter kritikal harus dilindungi daripada pengubahsuaian yang tidak dibenarkan.
Seni bina rangkaian
Apabila beberapa pemacu beroperasi dalam satu mesin, rangkaian komunikasi harus dirancang dengan teliti. Pengalamatan peranti, penghalaan kabel, penamatan, kadar kemas kini, kependaman kawalan dan tingkah laku kerosakan semuanya mempengaruhi kebolehpercayaan sistem.
Diagnostik jauh
Seni bina automasi moden semakin menggunakan fungsi diagnostik jauh. Penggera pemacu dan data pengendalian boleh membantu pasukan penyelenggaraan mengenal pasti masalah tanpa segera mengalih keluar peralatan daripada perkhidmatan.
Apakah Fungsi Perlindungan yang Perlu Dipertimbangkan?
Pemacu kelajuan berubah-ubah beroperasi di antara bekalan elektrik dan motor, jadi ia memerlukan perlindungan pada kedua-dua tahap kuasa-elektronik dan tahap kawalan motor.
Perlindungan arus lebih
Arus yang berlebihan boleh disebabkan oleh beban mekanikal, litar pintas, kerosakan motor, parameter motor yang salah, atau perubahan beban secara tiba-tiba.
Pemacu memantau arus keluaran dan boleh bertindak balas mengikut strategi perlindungannya.
Perlindungan voltan lampau
Voltan pautan DC boleh meningkat kerana gangguan bekalan atau tenaga penjanaan semula semasa nyahpecutan. Pemacu boleh mencetuskan tindak balas voltan lampau apabila pautan DC melebihi julat yang dibenarkan.
Perlindungan undervoltage
Voltan input rendah boleh menjejaskan operasi pemacu dan prestasi motor. Pemacu memantau keadaan pautan DC dan inputnya dan boleh bertindak balas mengikut logik perlindungannya.
Perlindungan suhu berlebihan
Semikonduktor kuasa, sink haba, kipas penyejuk dan komponen lain menghasilkan haba semasa operasi. Penderia suhu boleh memantau kawasan kritikal dan memulakan tindak balas perlindungan apabila melebihi had.
Motor terlebih muatan
Tingkah laku terma motor bergantung pada semasa, kelajuan, penyejukan dan tugas operasi. Perlindungan beban elektronik berasaskan pemacu boleh menggunakan arus motor dan parameter yang dikonfigurasikan untuk menganggarkan beban terma.
Perlindungan kerosakan bumi dan keluaran
Pemacu boleh memantau keadaan semasa yang tidak normal dan mengesan kerosakan output tertentu. Peranti perlindungan luaran kekal penting, kerana perlindungan pemacu tidak menggantikan perlindungan huluan yang direka bentuk dengan betul.
| Fungsi Perlindungan | Kemungkinan Punca | Balas Drive |
|---|---|---|
| Lebihan arus | Lebihan beban, litar pintas, permintaan pecutan | Penggera, pengehadan semasa atau perjalanan |
| Voltan lampau | Penjanaan semula atau gangguan bekalan | Perjalanan, kawalan nyahpecutan atau tindakan perlindungan lain |
| Undervoltage | Kemerosotan atau gangguan bekalan | Penggera, perhentian terkawal atau perjalanan |
| Terlebih suhu | Beban tinggi, ambien tinggi, kegagalan penyejukan | Perjalanan penggera atau perlindungan |
| Motor terlebih muatan | Beban motor berterusan yang berlebihan | Perlindungan haba atau perjalanan |
| Kesalahan output | Kabel motor atau kerosakan motor | Penutupan perlindungan |
Tetapan perlindungan memerlukan data motor yang betul
Algoritma perlindungan selalunya bergantung pada arus motor, kuasa, voltan, kekerapan, ciri terma atau had operasi yang dikonfigurasikan.
Oleh itu, data motor yang salah boleh menjejaskan prestasi dan tingkah laku perlindungan.
Perlindungan luaran tetap diperlukan
Fungsi perlindungan dalaman pemacu tidak menghilangkan keperluan untuk pemutus litar hulu yang dipilih dengan betul, fius, putus sambungan, pembumian dan amalan pemasangan.
Sistem elektrik yang lengkap memerlukan perlindungan yang diselaraskan.
Penutupan selamat
Keselamatan peringkat mesin mungkin memerlukan penyingkiran tork terkawal, input keselamatan, litar henti kecemasan, interlock atau fungsi berkadar keselamatan khusus.
Keselamatan harus direka bentuk sekitar penilaian risiko jentera dan bukannya bergantung semata-mata pada input mula/henti standard.
Bagaimanakah Persekitaran Pemasangan dan Reka Bentuk Kabinet Mempengaruhi Pemilihan?
Prestasi elektrik bergantung sebahagiannya pada cara penyongsang dipasang. Pemacu yang sama boleh berkelakuan berbeza dalam kabinet kecil bertutup dan panel kawalan pengudaraan yang baik.
Suhu persekitaran
Semikonduktor kuasa menjana haba, dan suhu ambien menentukan keberkesanan pemacu boleh menghilangkannya.
Suhu ambien yang tinggi mungkin memerlukan penurunan arus atau penyejukan tambahan bergantung pada spesifikasi produk.
Pengudaraan
Aliran udara kabinet harus membenarkan haba bergerak dari pemacu. Bolong tersumbat, kapasiti kipas yang tidak mencukupi, atau susunan kabinet yang lemah boleh meningkatkan suhu dalaman.
Kelegaan pemasangan
Pemacu memerlukan kelegaan yang jelas di sekitar bukaan pengudaraan dan permukaan penjana haba. Jarak yang tepat bergantung pada reka bentuk produk.
Ketinggian
Pada ketinggian yang lebih tinggi, ketumpatan udara berkurangan, yang boleh menjejaskan prestasi penyejukan. Sesetengah pemasangan pemacu memerlukan pengurangan di atas ketinggian yang ditentukan.
Habuk dan pencemaran
Persekitaran industri boleh mengandungi habuk konduktif, gentian tekstil, kabus minyak, lembapan atau bahan cemar kimia. Keperluan perlindungan dan penyelenggaraan kandang harus mencerminkan keadaan tapak.
| Keadaan Pemasangan | Potensi Kesan | Respons Reka Bentuk |
|---|---|---|
| Suhu persekitaran yang tinggi | Margin penyejukan dikurangkan | Penilaian terma dan kemungkinan penurunan nilai |
| Aliran udara terhad | Pengumpulan haba | Meningkatkan pengudaraan kabinet |
| Ketinggian tinggi | Keupayaan penyejukan udara berkurangan | Ikut keperluan penurunan nilai berkaitan ketinggian |
| habuk | Pencemaran laluan penyejukan | Pelan kepungan dan penyelenggaraan yang sesuai |
| Kelembapan | Risiko elektrik dan kakisan | Perlindungan alam sekitar yang sesuai |
| Kekerapan pensuisan yang tinggi | Kerugian tambahan dan EMI | Parameter dan reka bentuk kabel yang betul |
pertimbangan EMC
Pensuisan frekuensi tinggi menghasilkan pelepasan elektromagnet. Kabel motor, pembumian, perisai, penapis dan pembinaan kabinet boleh mempengaruhi keserasian elektromagnet.
Kabel motor panjang mungkin memerlukan pertimbangan khusus kerana kapasiti kabel boleh menjejaskan litar keluaran.
Panjang kabel motor
Panjang kabel motor maksimum yang dibenarkan bergantung pada reka bentuk pemacu, ciri pensuisan, penebat motor, pembinaan kabel, dan sebarang penapis atau reaktor keluaran.
Maklumat ini hendaklah disemak terhadap dokumentasi produk sebelum pemasangan.
Pelesapan haba di dalam kabinet
Adalah penting untuk mengambil kira haba yang dijana bukan sahaja oleh pemacu tetapi juga oleh penyentuh, bekalan kuasa, perintang brek, PLC, transformer dan komponen lain.
Jumlah beban haba menentukan sama ada kabinet memerlukan kipas, penghawa dingin atau strategi penyejukan yang lain.
Jarak dan pendawaian elektrik
Pendawaian kuasa dan pendawaian kawalan hendaklah disalurkan dengan sewajarnya. Mengasingkan komunikasi sensitif dan pendawaian analog daripada laluan pensuisan arus tinggi boleh mengurangkan gangguan.
Bagaimanakah Tenaga Brek, Penjanaan Semula dan Nyahpecutan Perlu Diuruskan?
Apabila motor elektrik menyahpecutan, sistem berputar tidak serta-merta kehilangan tenaga kinetiknya. Tenaga itu perlu pergi ke suatu tempat. Bergantung pada seni bina pemacu, ia boleh dilesapkan sebagai haba atau dikembalikan ke rangkaian elektrik.
Di mana tenaga regeneratif berasal
Penjanaan semula biasanya berlaku apabila beban memacu motor lebih laju daripada kelajuan elektrik yang diperintahkan. Nyahpecutan inersia tinggi dan menurunkan beban adalah contoh biasa.
Motor kemudian bertindak sementara sebagai penjana, menghantar tenaga elektrik kembali ke arah pautan DC pemacu.
Kenaikan voltan pautan DC
Tanpa laluan pengurusan tenaga yang sesuai, tenaga regeneratif menaikkan voltan pautan DC. Jika voltan melebihi had operasi pemacu, perjalanan voltan lampau boleh berlaku.
Perintang brek
Perintang brek menyediakan laluan terkawal untuk tenaga yang dijana semula. Litar brek menukar perintang kepada operasi apabila voltan pautan DC mencapai ambang yang berkaitan.
Brek regeneratif
Sistem pemacu penjanaan semula boleh mengembalikan tenaga kepada bekalan AC. Ini berguna apabila penjanaan semula berlaku dengan kerap atau apabila tenaga brek mewakili sebahagian besar operasi mesin.
| Kaedah Pengurusan Tenaga | Prinsip Asas | Keadaan Permohonan Biasa |
|---|---|---|
| Tanjakan nyahpecutan panjang | Mengurangkan kuasa penjanaan semula dengan memanjangkan masa berhenti | Mesin yang boleh bertolak ansur dengan berhenti lebih perlahan |
| Perintang brek | Menukarkan tenaga regeneratif kepada haba | Nyahpecutan berulang atau cepat |
| Pemacu regeneratif | Mengembalikan tenaga kepada bekalan AC | Operasi regeneratif yang kerap atau besar |
| Brek mekanikal | Menggunakan geseran fizikal untuk menghentikan atau menahan beban | Pengangkat, pegangan keselamatan, keadaan beban pegun |
Aplikasi angkat
Sistem pengangkat dan pengangkat memerlukan perhatian khusus kerana beban terampai boleh memacu motor semasa menurunkan. Penjanaan semula elektrik dan pegangan mekanikal adalah pertimbangan yang berasingan.
Brek mekanikal mungkin diperlukan untuk menahan beban apabila motor dihentikan.
Jentera inersia tinggi
Emparan, kipas besar, penggelek dan peralatan dipacu roda tenaga boleh menyimpan tenaga mekanikal yang ketara.
Percubaan untuk menghentikan sistem sedemikian dengan pantas mungkin melebihi keupayaan brek pemacu melainkan sistem pengurusan tenaga yang sesuai dipasang.
Reka bentuk haba perintang brek
Perintang brek boleh menjadi panas semasa operasi dan memerlukan pengudaraan yang sesuai dan pengasingan fizikal daripada komponen sensitif haba.
Kitaran tugas perintang hendaklah dikira daripada corak pengendalian mesin sebenar.
Aplikasi Perindustrian Mana Yang Boleh Menggunakan Pemacu Kelajuan Boleh Ubah?
Pemacu frekuensi boleh ubah digunakan merentasi banyak sektor perindustrian kerana mesin yang berbeza memerlukan kelajuan dan tork motor terkawal.
Kawalan kelajuan, pecutan terkawal, kawalan arah dan penyelarasan dengan jentera huluan atau hiliran.
Kelajuan motor boleh laras untuk kawalan aliran proses, pengurusan tekanan, dan permulaan lembut.
Kawalan aliran udara kelajuan berubah-ubah dan pecutan lancar untuk sistem pengudaraan dan proses.
Kelajuan terkawal, pecutan berulang, komunikasi dengan PLC dan penyelarasan merentas bahagian mesin.
Kawalan mula-henti, pergerakan disegerakkan, brek dan pengurusan kelajuan penghantar yang tepat.
Kawalan kelajuan dan tork untuk pembancuh, penggelek, penyemperit, peralatan penggulungan dan mesin industri yang serupa.
Sistem penghantar
Penghantar selalunya memerlukan pecutan dan nyahpecutan yang lancar. Perubahan tork secara tiba-tiba boleh menyebabkan tergelincir tali pinggang, ketidakstabilan produk, kejutan mekanikal atau haus yang tidak perlu.
Apabila berbilang penghantar beroperasi bersama, rujukan kelajuan boleh diselaraskan melalui PLC atau rangkaian.
pam
Aplikasi pam selalunya memerlukan variasi kelajuan mengikut keadaan proses. Pemacu boleh menerima rujukan daripada penderia tekanan, pengawal aliran atau PLC dan melaraskan kelajuan motor dengan sewajarnya.
Pemilihan masih memerlukan perhatian kepada jenis pam dan kelakuan beban kerana tidak semua pam mempunyai ciri tork yang sama.
Peminat
Peminat boleh mempunyai ciri tork yang sangat bergantung pada kelajuan. Oleh itu, kawalan kelajuan boleh ubah boleh menyediakan kaedah yang fleksibel untuk melaraskan aliran udara.
Aplikasi motor kipas juga harus mempertimbangkan kelajuan minimum, penyejukan motor, dan julat operasi kipas yang disambungkan.
Mesin pembungkusan
Peralatan pembungkusan boleh termasuk beberapa motor yang beroperasi dalam penyelarasan. Pemacu mungkin memerlukan tindak balas pantas, kawalan kelajuan berulang, komunikasi dengan pengawal mesin dan profil pecutan yang tepat.
Sistem penggulungan dan pelepasan
Jentera penggulungan boleh memerlukan kawalan kelajuan dan tork yang diselaraskan apabila diameter gulungan berubah. Kawalan ketegangan mungkin melibatkan penderia maklum balas dan strategi kawalan yang lebih maju.
Pengadun dan pengadun
Pengadun boleh membentangkan permintaan tork yang berubah kerana kelikatan produk dan keadaan proses berbeza-beza. Oleh itu, tork permulaan yang tinggi dan keupayaan beban lampau boleh menjadi kriteria pemilihan yang penting.
Alatan mesin
Alat mesin boleh memberi penekanan yang lebih besar pada tindak balas dinamik dan ketepatan kelajuan. Teknologi pemacu mungkin perlu disepadukan dengan seni bina kawalan gerakan yang lebih canggih.
| Permohonan | Keperluan Pemanduan Biasa | Butiran Pemilihan Penting |
|---|---|---|
| penghantar | Pecutan dan kelajuan terkawal | Memulakan tork dan brek |
| Pam | Kelajuan berubah-ubah | Aliran, tekanan, penyejukan motor |
| kipas | Kelajuan berubah-ubah | Keluk beban dan kelajuan minimum |
| Mesin pembungkusan | Kawalan pantas dan boleh diulang | Komunikasi dan tindak balas PLC |
| Pengadun | Keupayaan permulaan dan beban yang tinggi | Profil tork dan variasi proses |
| Mesin penggulungan | Koordinasi kelajuan dan tork | Maklum balas dan seni bina kawalan ketegangan |
Aplikasi ini menunjukkan mengapa penarafan penyongsang yang sama tidak boleh diandaikan sesuai untuk setiap mesin. Pemacu perlu dipadankan dengan beban mekanikal, strategi kawalan dan kitaran pengendalian.
Apakah Kesilapan Pemilihan Biasa yang Perlu Dielakkan oleh Jurutera?
Kesilapan pemilihan pemacu yang paling biasa berlaku apabila jurutera melihat kuasa nominal motor dan berhenti di situ. Pemilihan yang betul secara teknikal memerlukan semakan yang lebih luas.
- Saiz hanya dengan kW:Keperluan arus motor dan beban lampau aplikasi mungkin lebih penting daripada kuasa nominal.
- Mengabaikan tork beban:Beban tork malar boleh memerlukan pemilihan pemacu yang berbeza daripada beban tork berubah-ubah.
- Mengabaikan syarat permulaan:Beban permulaan yang berat boleh memerlukan keupayaan semasa tambahan.
- Mengabaikan brek:Inersia tinggi atau beban merendahkan boleh menghasilkan tenaga penjanaan semula yang ketara.
- Mengabaikan suhu persekitaran:Suhu tinggi boleh memerlukan pemacu menurun.
- Mengabaikan panjang kabel motor:Kabel panjang boleh menjejaskan tekanan penebat dan tingkah laku elektromagnet.
- Memilih antara muka komunikasi yang salah:Pemacu mesti sepadan dengan PLC dan seni bina rangkaian.
- Mengabaikan penyejukan motor:Tork tinggi yang berterusan pada kelajuan rendah boleh menyebabkan motor menjadi terlalu panas.
- Menggunakan parameter motor yang salah:Data pentauliahan yang lemah boleh menjejaskan kawalan dan perlindungan.
- Mengabaikan keserasian penggantian:Pemacu yang serupa secara fizikal mungkin tidak mempunyai terminal, dimensi, fungsi perisian atau struktur parameter yang setara.
Masalah kuasa sahaja
Dua motor yang dinilai pada kuasa yang sama boleh mempunyai arus undian yang berbeza dan ciri tork yang berbeza. Oleh itu pemacu hendaklah dipilih menggunakan papan nama motor dan profil beban sebenar.
Kesilapan tork berterusan
Penghantar, pengadun atau penyemperit mungkin menuntut tork yang tinggi sepanjang julat kelajuan. Memilih pemacu yang bertujuan terutamanya untuk beban tork berubah-ubah mungkin tidak memberikan prestasi beban lampau yang diperlukan.
Masalah brek-afterthought
Jika mesin memerlukan nyahpecutan pantas, keperluan brek hendaklah dikira sebelum pemanduan ditempah. Menambah perkakasan brek kemudian boleh menimbulkan masalah reka letak panel dan terma.
Masalah penyejukan selepas fikir
Penyejukan pemacu dan motor disambungkan tetapi tidak sama. Pemacu boleh beroperasi dalam had termanya sendiri manakala motor terlalu panas pada kelajuan rendah kerana kipas yang dipasang pada aci berputar terlalu perlahan.
Masalah ketidakpadanan komunikasi
Mesin boleh menggunakan rangkaian industri tertentu. Memilih pemacu tanpa mengesahkan pilihan komunikasi yang diperlukan boleh memaksa perubahan perkakasan yang tidak diperlukan kemudian.
Masalah penggantian-sama-sama
Apabila menggantikan penyongsang yang lebih lama, unit baharu tidak boleh dipilih semata-mata daripada penarafan kuasa lama. Jurutera harus membandingkan kelas voltan, arus, mod kawalan, terminal, dimensi, kaedah brek, komunikasi, fungsi keselamatan, perisian dan keserasian motor.
Bagaimanakah Sistem Sedia Ada Perlu Diganti atau Dipasang Semula?
Menggantikan penyongsang dalam mesin sedia ada memerlukan lebih daripada membandingkan dua nombor katalog. Pemacu baharu mesti disepadukan ke dalam seni bina elektrik, mekanikal, kawalan dan keselamatan sedia ada.
Sahkan motor sedia ada
Mulakan dengan memeriksa papan nama motor dan keadaan operasi sebenar. Motor mungkin telah diganti semasa hayat mesin, jadi motor yang dipasang harus disahkan dan bukannya bergantung sepenuhnya pada dokumentasi lama.
Rekod parameter sedia ada
Parameter penting boleh termasuk voltan motor, arus, kekerapan, kelajuan, masa pecutan, masa nyahpecutan, kekerapan minimum, kekerapan maksimum, mod kawalan dan tetapan perlindungan.
Semak dimensi fizikal
Pemacu gantian dengan penarafan elektrik yang betul mungkin masih gagal dalam pengubahsuaian kerana ruang kabinet berbeza.
Lubang pelekap, kemasukan kabel, pengudaraan, kedudukan terminal, dan pelesapan haba hendaklah diperiksa sebelum mengeluarkan unit sedia ada.
Periksa pendawaian input dan output
Sahkan susunan bekalan masuk, terminal motor, pendawaian kawalan, sesentuh geganti, isyarat analog, isyarat digital dan kabel komunikasi.
Semak komunikasi
Jika pemacu sedia ada berkomunikasi dengan PLC atau sistem penyeliaan, kenal pasti protokol dan peta data yang diperlukan sebelum penggantian.
Semak fungsi keselamatan
Pemacu moden mungkin menawarkan fungsi berkaitan keselamatan yang tidak dimiliki oleh pemacu asal. Pengubahsuaian harus menilai bagaimana fungsi keselamatan baharu berinteraksi dengan seni bina keselamatan mesin.
| Kawasan Retrofit | Perkara yang Perlu Disahkan | Kemungkinan Masalah jika diabaikan |
|---|---|---|
| Motor | Papan nama dan data operasi | Tetapan semasa atau kawalan yang salah |
| Kabinet | Dimensi dan pengudaraan | Masalah pemasangan atau terlalu panas |
| Pendawaian | Terminal kuasa dan kawalan | Mendawai semula kelewatan atau sambungan yang salah |
| Komunikasi | Protokol, pengalamatan, pemetaan data | Kegagalan integrasi PLC |
| Brek | Perintang, transistor brek, masa berhenti | Voltan lampau semasa nyahpecutan |
| Keselamatan | Berhenti kecemasan dan fungsi tork selamat | Seni bina keselamatan yang tidak serasi |
Penukaran parameter
Keluarga pemacu yang berbeza menyusun parameter secara berbeza. Walaupun produk gantian menawarkan tetapan fungsi yang sama, nombor parameter dan penamaan mungkin berbeza.
Senarai penukaran parameter berstruktur boleh mengurangkan masa pentauliahan dan mengelakkan peninggalan tetapan penting secara tidak sengaja.
Autotala motor
Selepas pemasangan, rutin autotala atau pengenalan motor mungkin diperlukan bergantung pada mod kawalan yang dipilih.
Motor mesti berada dalam keadaan yang sesuai sebelum prosedur bermula.
Urutan ujian selepas penggantian
- Sahkan pendawaian:Periksa kuasa masuk, sambungan motor, pendawaian kawalan, pembumian dan sambungan komunikasi.
- Masukkan data motor:Padankan nilai yang dikonfigurasikan dengan papan nama motor sebenar.
- Semak mod kawalan:Sahkan strategi operasi yang diperlukan oleh mesin.
- Uji pada kelajuan rendah:Sahkan arah, arus, getaran dan kelakuan mekanikal asas.
- Ujian pecutan:Sahkan tindak balas tanjakan dan tork di bawah beban perwakilan.
- Ujian nyahpecutan:Sahkan tingkah laku pautan DC dan prestasi brek.
- Komunikasi ujian:Sahkan arahan PLC, maklum balas status, penggera dan data rangkaian.
- Sahkan perlindungan:Semak had yang dikonfigurasikan dan tindak balas kerosakan mengikut prosedur pentauliahan.
Apakah yang Perlu Disertakan dalam Spesifikasi Penyongsang Profesional?
Spesifikasi profesional memberikan pembekal dan pasukan kejuruteraan maklumat yang mencukupi untuk mengenal pasti konfigurasi produk yang betul tanpa bergantung pada andaian.
| Kawasan Spesifikasi | Maklumat untuk Ditakrifkan | Mengapa Ia Penting |
|---|---|---|
| Permohonan | Penghantar, pam, kipas, pengadun, pembungkusan, alat mesin, dsb. | Menentukan ciri kawalan dan beban |
| Jenis motor | Aruhan, magnet kekal, segerak atau jenis yang ditentukan | Menentukan keserasian kawalan |
| Voltan motor | Voltan motor terkadar | Memastikan keserasian elektrik |
| Arus motor | Arus terkadar dalam ampere | Menyokong saiz pemacu yang tepat |
| Kuasa motor | Dinilai kW atau HP | Menyediakan rujukan saiz asas |
| Julat kelajuan | Kelajuan operasi minimum, normal dan maksimum | Menentukan keperluan kawalan |
| Lebihan beban | Arus dan tempoh beban lampau yang diperlukan | Memadankan kapasiti pemacu dengan tugas mesin |
| Brek | Masa hentikan, inersia, perintang atau keperluan penjanaan semula | Menentukan seni bina pengurusan tenaga |
| Komunikasi | Protokol PLC dan data yang diperlukan | Memastikan integrasi automasi |
| Persekitaran | Suhu, ketinggian, kelembapan, habuk | Menentukan kesesuaian pemasangan |
| Kabinet | Dimensi yang tersedia dan kaedah penyejukan | Mengesahkan pemasangan fizikal |
| Keselamatan | Fungsi dan antara muka keselamatan yang diperlukan | Menjajarkan fungsi pemacu dengan keselamatan mesin |
Mulakan dengan aplikasi mesin
Kenal pasti apa yang dipandu oleh motor dan huraikan beban mekanikal. Penarafan motor yang sama boleh memberikan aplikasi yang berbeza secara radikal.
Sediakan maklumat papan nama motor yang lengkap
Sertakan voltan motor, arus, kekerapan, kelajuan terkadar, kuasa, susunan sambungan dan jenis motor apabila tersedia.
Tentukan julat operasi
Nyatakan kelajuan minimum, kelajuan biasa, kelajuan maksimum, kekerapan mula, kekerapan berhenti, dan jumlah masa yang digunakan oleh mesin pada titik operasi yang berbeza.
Tentukan beban lampau dan tork puncak
Jika mesin mempunyai permulaan yang berat, beban hentaman, atau jangka pendek tork dinaikkan, syarat-syarat ini hendaklah dinyatakan dengan jelas.
Tentukan brek
Nyatakan masa berhenti yang diingini, inersia beban, kekerapan brek dan sama ada aplikasi memerlukan perintang, sistem penjanaan semula atau brek mekanikal.
Tentukan seni bina kawalan
Nyatakan sama ada mesin menggunakan kawalan tempatan, I/O digital, rujukan analog, komunikasi PLC, Ethernet industri atau platform gerakan peringkat lebih tinggi.
Tentukan keadaan persekitaran
Suhu ambien, suhu kepungan, kelembapan, ketinggian, habuk dan faktor persekitaran lain boleh menjejaskan julat operasi yang dibenarkan.
Tentukan kekangan fizikal
Untuk pemasangan panel, sediakan lebar, ketinggian, kedalaman, penghalaan kabel, ruang pengudaraan dan had lubang pelekap yang tersedia.
Pengenalpastian model amat penting untuk produk industri berjenama
Apabila mendapatkan penyongsang berjenama terkenal, kod model yang tepat adalah penting. Perubahan kecil dalam akhiran model boleh sepadan dengan kelas voltan yang berbeza, penilaian, pilihan, antara muka komunikasi atau generasi perkakasan.
Oleh itu, pembeli harus memberikan papan nama atau kod produk sedia ada yang lengkap apabila menggantikan unit yang dipasang.
- Kenal pasti mesin:Tentukan peralatan yang dipacu, kitaran operasi, dan keperluan proses.
- Rekod data motor:Sahkan kuasa, arus, voltan, kekerapan, kelajuan dan jenis motor.
- Tentukan tingkah laku beban:Kenal pasti tork malar, tork berubah, inersia tinggi atau ciri beban lain.
- Tentukan kawalan:Tentukan julat kelajuan, mod kawalan, maklum balas dan keperluan tindak balas.
- Tentukan brek:Tetapkan masa nyahpecutan dan keadaan regeneratif.
- Tentukan komunikasi:Kenal pasti protokol PLC, antara muka dan data status yang diperlukan.
- Semakan persekitaran:Sahkan suhu, ketinggian, habuk, kelembapan dan keadaan penyejukan.
- Semak kecergasan fizikal:Sahkan dimensi pemacu, pemasangan, terminal dan akses kabel.
- Sahkan model:Sahkan nombor bahagian lengkap, kelas voltan, penarafan semasa dan pilihan yang tersedia.
- Pentauliahan rancangan:Sediakan parameter motor, logik kawalan, prosedur ujian dan tetapan sandaran.
Apakah yang perlu diberikan oleh pembeli apabila meminta sebut harga pembekal?
- Papan nama motor lengkap:Sertakan kuasa, voltan, arus, kekerapan dan kelajuan.
- Model penyongsang sedia ada:Berikan nombor model penuh untuk aplikasi gantian.
- Penerangan mesin:Terangkan ciri aplikasi dan beban.
- Bekalan input:Nyatakan voltan, fasa dan kekerapan bekalan.
- Keperluan kawalan:Tentukan kawalan tempatan, I/O, analog atau keperluan komunikasi.
- Keadaan brek:Nyatakan sama ada operasi berhenti pantas atau penjanaan semula diperlukan.
- Keadaan pemasangan:Menyediakan dimensi kabinet dan maklumat alam sekitar jika berkaitan.
Tahap maklumat ini memudahkan pembekal mengenal pasti produk yang serasi secara teknikal dan bukannya bergantung pada pengesyoran julat kuasa generik.
Untuk projek penggantian dan penyumberan, pengenalan model yang tepat amat berharga kerana produk automasi industri berjenama selalunya tersedia dalam beberapa varian yang berkait rapat.
Soalan Lazim
Apakah fungsi utama penyongsang Lenze?
Peranan utamanya adalah untuk mengawal operasi motor dengan mengawal keadaan keluaran elektrik seperti frekuensi dan voltan. Bergantung pada keluarga produk tertentu, penyongsang juga boleh menyediakan kawalan tanjakan, kawalan tork, fungsi brek, diagnostik, komunikasi dan penyepaduan automasi.
Bolehkah penyongsang mengawal kelajuan motor?
ya. Dengan melaraskan kekerapan keluaran dan voltan yang sepadan mengikut strategi kawalan yang dipilih, pemacu AC boleh mengawal kelajuan motor dalam julat operasi yang ditentukan.
Sekiranya penyongsang dipilih mengikut kuasa motor atau arus?
Kedua-duanya penting, tetapi arus motor berkadar amat penting kerana peringkat keluaran pemacu direka bentuk mengikut keupayaan semasa. Keperluan beban lampau aplikasi juga harus dipertimbangkan kerana mesin dengan kuasa motor yang sama boleh meletakkan permintaan yang sangat berbeza pada pemacu.
Apakah kawalan V/f?
Kawalan V/f mengekalkan hubungan yang jelas antara voltan keluaran dan frekuensi. Ia adalah kaedah kawalan yang agak mudah dan boleh sesuai untuk aplikasi di mana kawalan kelajuan asas adalah mencukupi.
Apakah kawalan vektor tanpa sensor?
Kawalan vektor tanpa sensor menganggarkan tingkah laku motor dan mengawal fluks dan tork tanpa memerlukan pengekod kelajuan fizikal dalam banyak aplikasi. Ia boleh memberikan kelajuan rendah dan prestasi dinamik yang lebih baik berbanding dengan kawalan V/f asas.
Bilakah maklum balas pengekod berguna?
Maklum balas pengekod boleh berguna apabila mesin memerlukan peraturan kelajuan yang lebih ketat, tindak balas dinamik yang lebih baik atau kawalan berasaskan maklum balas. Keperluan bergantung pada aplikasi dan keupayaan keluarga pemacu yang dipilih.
Apakah yang menyebabkan penyongsang tersandung pada voltan lampau semasa berhenti?
Nyahpecutan pantas bagi beban inersia tinggi boleh mengembalikan tenaga daripada motor ke pautan DC pemacu, menyebabkan voltan pautan DC meningkat. Tanjakan nyahpecutan yang lebih panjang, perintang brek, sistem penjanaan semula atau kaedah brek lain yang sesuai mungkin diperlukan bergantung pada aplikasi.
Adakah setiap aplikasi memerlukan perintang brek?
Tidak. Keperluan bergantung pada inersia beban, masa berhenti, kitaran operasi, kelajuan dan tenaga penjanaan semula. Aplikasi inersia rendah dengan nyahpecutan perlahan mungkin tidak memerlukannya, manakala mesin inersia tinggi atau kerap berhenti mungkin memerlukan perkakasan brek.
Bolehkah penyongsang mengawal pam?
ya. Pemacu kelajuan boleh ubah biasanya digunakan dengan pam untuk melaraskan kelajuan motor mengikut keperluan proses. Strategi kawalan yang tepat harus mempertimbangkan jenis pam, keadaan aliran, kelajuan minimum, penyejukan motor, dan sistem kawalan proses.
Bolehkah penyongsang mengawal penghantar?
ya. Aplikasi penghantar sering menggunakan pemacu untuk kawalan kelajuan, pecutan lancar, pemberhentian terkawal, operasi ke hadapan dan belakang, dan penyelarasan dengan bahagian mesin lain.
Mengapa arus motor penting semasa memilih pemacu?
Komponen output pemacu direka untuk tahap semasa tertentu. Dua motor dengan penarafan kuasa yang sama boleh mempunyai arus undian yang berbeza, jadi pemacu harus dipadankan dengan arus papan nama motor sebenar dan keperluan beban lampau aplikasi.
Bolehkah penyongsang mengendalikan motor pada kelajuan rendah secara berterusan?
Ia bergantung kepada motor dan aplikasi. Motor sejuk sendiri standard boleh kehilangan kapasiti penyejukan pada kelajuan rendah. Jika tork tinggi diperlukan secara berterusan pada kelajuan rendah, kipas penyejuk bebas atau susunan penyejukan motor lain mungkin diperlukan.
Bagaimanakah penyongsang berkomunikasi dengan PLC?
Bergantung pada produk dan konfigurasi, komunikasi boleh menggunakan I/O digital, isyarat analog, rangkaian bas medan atau Ethernet industri. Pemacu boleh bertukar-tukar arahan, maklumat status, nilai operasi, penggera dan data diagnostik dengan PLC.
Bolehkah pemacu disambungkan ke HMI?
ya. HMI boleh memaparkan parameter pemacu, keadaan operasi, penggera dan nilai proses yang dipilih. Ia juga mungkin menyediakan parameter yang dibenarkan dan fungsi perintah bergantung pada seni bina automasi.
Apakah keadaan persekitaran yang perlu diperiksa?
Keadaan penting termasuk suhu ambien, suhu kabinet, ketinggian, kelembapan, habuk, kabus minyak, getaran, pengudaraan dan pencemaran lain. Faktor ini boleh mempengaruhi kapasiti pemacu dan kesesuaian pemasangan.
Mengapa panjang kabel motor penting?
Kabel motor panjang meningkatkan kapasiti kabel dan boleh mempengaruhi tingkah laku bentuk gelombang keluaran dan tegasan penebat. Panjang kabel yang dibenarkan hendaklah diperiksa berdasarkan dokumentasi teknikal pemacu dan sebarang penapis atau reaktor keluaran yang diperlukan.
Bolehkah penyongsang yang berbeza menggantikan pemacu Lenze sedia ada?
Penggantian daripada keluarga produk lain mungkin boleh dilakukan, tetapi ia harus dianggap sebagai penggantian kejuruteraan dan bukannya andaian langsung kesetaraan. Voltan, arus, mod kawalan, brek, dimensi, terminal, komunikasi, perisian, fungsi keselamatan dan keserasian motor semuanya perlu dibandingkan.
Apakah yang perlu diperiksa semasa menggantikan pemacu sedia ada?
Semak nombor model sedia ada yang lengkap, data motor, voltan bekalan, penarafan semasa, dimensi kabinet, terminal, sistem brek, pendawaian kawalan, komunikasi PLC, antara muka keselamatan, panjang kabel dan tetapan parameter sedia ada.
Apakah keupayaan beban lampau dalam pemacu?
Keupayaan beban lampau menunjukkan jumlah arus yang boleh diberikan oleh pemacu melebihi penarafan berterusannya untuk tempoh yang ditetapkan. Spesifikasi beban lampau yang tepat berbeza mengikut kategori produk dan aplikasi, jadi tugas mesin yang diperlukan mesti dibandingkan dengan penarafan pengeluar.
Mengapakah pemacu boleh menjadi terlalu panas walaupun motor tidak dimuatkan sepenuhnya?
Suhu pemacu bergantung pada kehilangan pensuisan, suhu ambien, pengudaraan kepungan, kekerapan pembawa, jarak pemasangan dan keadaan lain. Pemacu boleh beroperasi berhampiran had terma kerana penyejukan yang lemah walaupun beban motor adalah sederhana.
Bolehkah pemacu yang sama digunakan untuk kedua-dua pam dan penghantar?
Mungkin, jika pemacu menyokong kedua-dua aplikasi dan penarafan adalah sesuai. Walau bagaimanapun, strategi kawalan, keperluan beban lampau, brek dan ciri beban boleh berbeza dengan ketara antara pam dan penghantar, jadi konfigurasi yang tepat harus diperiksa.
Apakah maklumat yang harus diterima oleh pembekal untuk pemadanan produk?
Maklumat berguna termasuk model penyongsang lengkap, data plat nama motor, voltan bekalan, jenis aplikasi, julat kelajuan yang diperlukan, keadaan beban lampau, keperluan brek, protokol komunikasi, dimensi kabinet dan persekitaran pemasangan.
Adakah pembekal pemacu sama dengan pengeluar pemacu?
Tidak. Pembekal atau pengedar boleh mendapatkan sumber, mengenal pasti, memadankan dan menyediakan pemacu industri berjenama tanpa menjadi pengilang asal. Untuk projek perolehan, keupayaan pembekal untuk mengenal pasti model dan konfigurasi yang betul adalah amat penting.
Bagaimanakah Pemilihan Inverter yang Lebih Baik Boleh Meningkatkan Kawalan Motor Industri?
Kawalan motor industri berfungsi paling baik apabila pemacu dianggap sebagai sebahagian daripada keseluruhan mesin dan bukannya sebagai komponen elektrik terpencil. Motor, beban mekanikal, seni bina kawalan, sistem brek, kabinet, PLC, rangkaian komunikasi dan peranti perlindungan semuanya mempengaruhi konfigurasi yang diperlukan.
Langkah pertama ialah memahami mesin. Penghantar, pam, kipas, pengadun, mesin pembungkusan, sistem penggulungan dan alat mesin semuanya boleh memerlukan gelagat motor yang berbeza walaupun motor mereka mempunyai penarafan kuasa nominal yang serupa.
Data motor menyediakan asas elektrik. Voltan terkadar, arus, kekerapan, kelajuan, jenis motor dan sambungan mesti diketahui. Muatkan ciri kemudian tambah lapisan seterusnya: tork permulaan, tork berterusan, inersia, pecutan, nyahpecutan, julat kelajuan dan tugas beban lampau.
Kaedah kawalan harus dipilih daripada keperluan ini. Kawalan asas V/f boleh mencukupi untuk aplikasi mudah, manakala kawalan vektor tanpa sensor atau gelung tertutup boleh memberikan prestasi tork dan kelajuan yang lebih baik apabila mesin memerlukannya.
Brek memerlukan perhatian yang berasingan. Mesin inersia tinggi dan sistem pengangkat boleh menjana semula tenaga yang ketara semasa nyahpecutan. Penyelesaian yang betul mungkin melibatkan tanjakan berhenti yang lebih panjang, perintang brek, sistem penjanaan semula atau brek mekanikal bergantung pada aplikasi.
Komunikasi juga telah menjadi bahagian tengah integrasi pemacu perindustrian moden. I/O digital, isyarat analog, rangkaian bas medan dan Ethernet industri boleh menyambungkan pemacu kepada PLC dan sistem automasi yang lebih luas. Oleh itu, protokol dan pemetaan data yang betul harus ditakrifkan sebelum perolehan.
Reka bentuk alam sekitar adalah sama penting. Suhu ambien, pengudaraan kabinet, ketinggian, habuk, kelembapan, panjang kabel motor, EMC dan kekangan pelekap fizikal semuanya boleh menjejaskan operasi yang berjaya.
Untuk kerja perolehan dan penggantian, pengenalan model patut diberi perhatian khusus. Pemacu industri berjenama mungkin ditawarkan dalam beberapa versi yang berkait rapat dengan kelas voltan yang berbeza, keupayaan semasa, antara muka, dimensi atau pilihan. Oleh itu, kod model lengkap hendaklah disahkan sebelum produk dipilih.
Apabila mendapatkan sumber alenze-inverterpenyelesaian, pendekatan perolehan yang paling kukuh adalah untuk memadankan model yang tepat dan keperluan aplikasi terlebih dahulu, kemudian mengesahkan keserasian motor, fungsi kawalan, komunikasi, brek, keadaan pemasangan dan dokumentasi.
Perlukan Bantuan Memadankan Pemacu Lenze dengan Aplikasi Anda?
Mao Huimembekalkan produk automasi industri berjenama dan menyokong pengenalpastian model, pemadanan aplikasi, penyumberan gantian, semakan spesifikasi teknikal dan semakan konfigurasi untuk projek kawalan motor. Untuk butiran produk dan keperluan permohonan,hubungi kami.